高等教育领域数字化综合服务平台
云上高博会服务平台 高校科技成果转化对接服务平台 大学生创新创业服务平台 登录 | 注册
|
搜索
搜 索
  • 综合
  • 项目
  • 产品
日期筛选: 一周内 一月内 一年内 不限
激光商教机AL-LW430UST
深圳光峰科技股份有限公司 2022-09-19
激光雕刻机HW-3232LR
无锡华文默克仪器有限公司 2024-02-26
验布机糙面带、卷布机糙面橡皮
上海芸英工业皮带有限公司生产各种型号的糙面带,糙面橡胶带,糙面橡胶皮,糙面包辊带,包辊糙面带,防滑糙面带,罗拉皮,糙面罗拉皮,粒面罗拉皮,高温罗拉皮,包辊罗拉皮,防滑罗拉皮,刺皮,高温刺皮,糙面刺皮,粒面刺皮,包辊刺皮,刺皮包辊带,平面包辊带,光面包辊带,糙面带,耐高温糙面带,耐高温光面带,耐高温粒面,耐磨耐油防滑包辊带,耐高温硅胶包辊带,主要库存40mm,50mm,100mm门幅的包辊带,糙面带,拥有大量糙面带现货,我公司拥有一整套的生产加工糙面带的设备,可以根据不同客户的要求进行加工长度以及宽度可根据用户的特殊需要定做.特性采用经特殊处理的织物为骨架材料,表面压制特种花纹(糙面、粒面),广泛应用于各种辊筒的包辊;耐油、耐磨、高弹性、不变形、不剥离、牢固耐用糙面带又称糙面橡皮、糙面带、糙面橡皮、包辊带,包辊皮,辊包皮,颗粒带,颗粒皮,粒面带,粒面皮,糙面皮,罗拉皮,防滑带,糙面橡胶、胶刺皮、刺皮、粒面橡胶。糙面带适用于喷水织机、喷气织机、剑杆织机、印染机和验布机的导布辊上,可用于各类织物的牵引,增大摩擦力,提高生产效率。具有不变形、不剥离、耐磨、耐油、防水、抗静电等特点
上海芸英工业皮带有限公司 2024-11-11
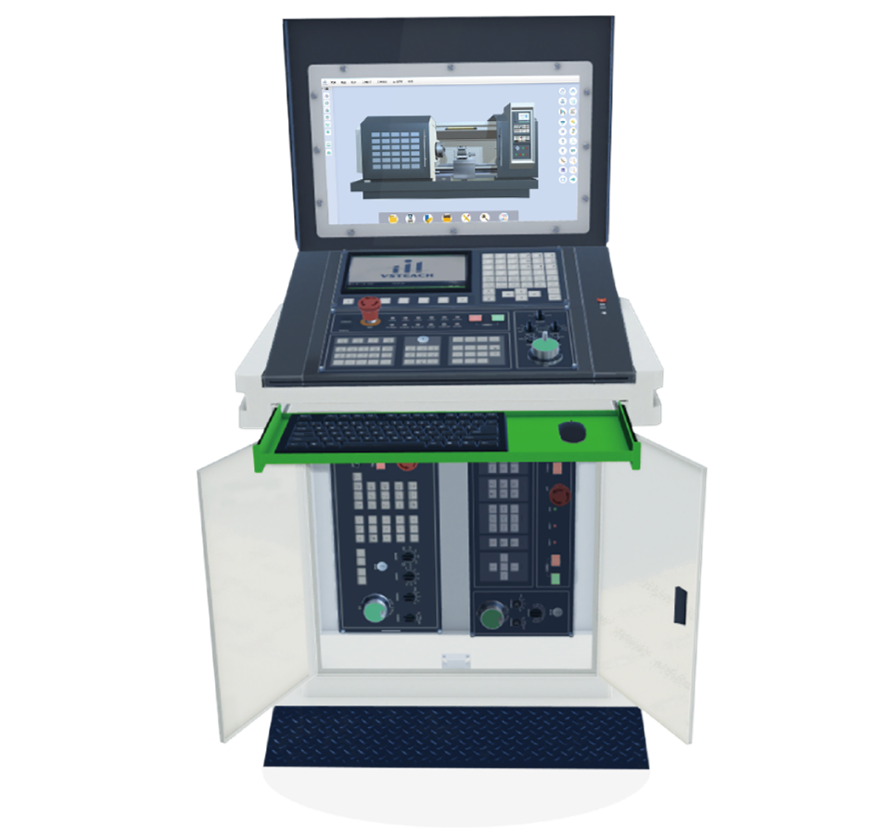
云数控实训一体机
数控云实训系统,针对加工制造大类相关的理论学习、技能培训、技能鉴定及生产设备数据采集反馈系统的线上、线下虚实结合的数控技术人员培训系统。是响应国家绿色技能培训的号召,将信息化、工业化、绿色技能三方融合,服务于产教融合,面向职业院校、企业培训等,进行低成本、高质量、大规模、智能化的数控技术人才培养的解决方案。系统采用真实的数控机床操作面板与数控机床仿真模型进行交互操作,完全再现机床编程、操作全流程。降低培训场地、设备、耗材的同时,突出数控机床实际动手操作能力,提高培训效果。系统具有完整的云计算架构,兼容多种类工业通信协议,可采集生产设备、控制系统和工业产品等各类工业数据,积累存储一定规模的工业数据,对企业生产制造提供技术服务。
上海巅思智能科技有限公司 2023-03-09
混凝土硫酸盐干湿循环试验机
执行标准:GB/T 50082-2009,JTG 3420-2020 本试验仪器操作方便,参数设置后即可自动进行试验,是检测混凝土试件抗硫酸盐侵蚀试验的专用设备。 本设备采用工控电脑控制系统工作,整个试验过程全自动进行,试验中用户可自行查看历史数据、历史曲线、运行时间、试验次数等参数,可断电后自动恢复并继续试验。 试验机由全不锈钢箱体、制冷系统、加热系统、进排液系统及电脑控制组成,您可以安全放心的长期使用。
北京耐尔得智能科技有限公司 2023-03-17
基于SLIP模型的四足仿生机器人Galloping步态高速运动归约化控制方法研究
四足机器人具有良好的运动灵活性和环境适应性,是机器人研究领域的热点。随着研究的深入和对机器人运动性能需求的提高,四足机器人研究领域分化出以高速运动为目标的研究分支。生物学研究显示,跳跃步态是四足动物典型的高速对称步态,且多种动物在高速速度中存在脊柱大幅地参与运动,而相应的脊柱型四足机器人的理论及运动控制研究却鲜见报道。当前研究大多孤立了脊柱环节,鲜有整机的建模研究以及运动控制方法研究。在该方向的研究势必推动仿生工程和机器人运动控制等方面的发展,此外,以其高速运动的特点,在军事侦察、救震救灾和未来生活等领域也将具有广阔的应用前景。首先,本文以分析猎豹的运动特性入手,建立了脊柱型四足机器人七杆模型,以及构建了ASLIP动力学模型,使用拉格朗日方程推导了其跳跃运动的动力学方程;迭代运算动力学微分方程,使用庞加莱映射方法搜索了机器人七杆模型基于ASLIP跳跃运动的不动点,结果显示不动点在固定能量层级下呈区域性分布;不动点的对比结果显示基于ASLIP模型的运动比基于SLIP模型的运动能适应更高的稳态运动速度,并作了触地力、脊柱角和稳定性等特性分析。为脊柱型四足机器人跳跃运动提供了动力学模型和理论基础。然后,根据机器人模型各关节主动力作用于控制量的广义力计算结果,研究了前向速度、弹跳高度、机身俯仰角
哈尔滨工业大学 2021-05-04
工信部:加快充换电基础设施建设 破解老旧小区、高速公路“充电难”问题
据工业和信息化部官网消息,工业和信息化部党组书记、部长肖亚庆近日主持召开节能与新能源汽车产业发展部际联席会议2022年度工作会议,其中提到目前我国已建成充电桩93.6万个、充电站1.4万座、换电站725座,下一步还将加快充换电基础设施建设,破解老旧小区、高速公路“充电难”问题。
人民网 2022-01-19
基于SLIP模型的四足仿生机器人Galloping步态高速运动归约化控制方法研究
项目成果/简介:四足机器人具有良好的运动灵活性和环境适应性,是机器人研究领域的热点。随着研究的深入和对机器人运动性能需求的提高,四足机器人研究领域分化出以高速运动为目标的研究分支。生物学研究显示,跳跃步态是四足动物典型的高速对称步态,且多种动物在高速速度中存在脊柱大幅地参与运动,而相应的脊柱型四足机器人的理论及运动控制研究却鲜见报道。当前研究大多孤立了脊柱环节,鲜有整机的建模研究以及运动控制方法研究。在
哈尔滨工业大学 2021-01-12
高速铁路高强度及防污闪型腕臂支撑绝缘子的研制及应用
本成果来自省部级科技计划项目,2012年获中国铁道学会铁道科技二等奖(主持)。其创新性如下:①首次研究高速条件下电气化铁路腕臂支撑绝缘子抗弯强度特性;②首次研究高速条件下过电压与绝缘子闪络特性;③首次研究高速条件下绝缘子机械特性与电气特性之间的内在联系。经济指标如下:①给出高速动车组运行条件下绝缘子抗弯强度容量选择建议值;②高速铁路过牵引供电系统过电压与绝缘子闪络间的关系,以及不同污秽等级区域绝缘子爬距的建议值;③为高速铁路腕臂支撑绝缘子的设计、制造、安装、维护提供建议规则,提高设计可靠性。
西南交通大学 2016-06-27
一种苜蓿播种机用开沟器
本实用新型公开了一种苜蓿播种机用开沟器,主要由开沟装置、开沟器架、导肥装置和导种装置组成。开沟装置主要由侧翼铲、滑刀和扩沟板组成,旨在开出适宜苜蓿种子发芽的高质量种沟;导肥装置由导肥管和散肥器组成,用于将肥料导入种沟侧面;导种装置主要由导种管组成,旨在将苜蓿种子导入由开沟装置形成的种沟内。本实用新型能够满足苜蓿播种开沟的要求,可以开出高质量种沟,利于苜蓿种子出苗及第二年返青。本实用新型适用于大部分地区的苜蓿播种,特别是寒冷、干旱地区。
中国农业大学 2021-04-11
首页 上一页 1 2
  • ...
  • 123 124 125
  • ...
  • 189 190 下一页 尾页
    热搜推荐:
    1
    云上高博会企业会员招募
    2
    64届高博会于2026年5月在南昌举办
    3
    征集科技创新成果
    中国高等教育学会版权所有
    北京市海淀区学院路35号世宁大厦二层 京ICP备20026207号-1