高等教育领域数字化综合服务平台
云上高博会服务平台 高校科技成果转化对接服务平台 大学生创新创业服务平台 登录 | 注册
|
搜索
搜 索
  • 综合
  • 项目
  • 产品
日期筛选: 一周内 一月内 一年内 不限
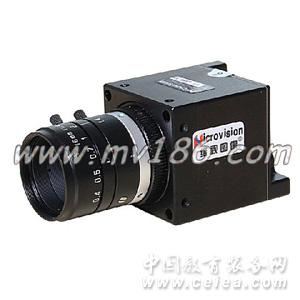
MV-VD USB2.0接口高速高清工业相机
产品详细介绍
维视数字图像(北京)有限公司 2021-08-23
维视智造MV-HS系列高速工业相机
产品详细介绍产品简介MV-HS系列工业相机为维视推出的高速数字相机。具有高清晰度、高精度、低噪声等特点;涵盖多种分辨率、多种数据传输方式,性能稳定;支持自定义AOI,降低分辨率可提高帧率;同时配套多种主流语言开发包及例程,支持Halcon、Labview、Matlab等第三方图像处理软件直接调用,支持外触发输入控制采集及信号输出。可广泛应用于制造业品质控制、半导体及零部件检测、食品和饮料、智能交通系统、医药等领域,亦能稳定工作在各种恶劣环境下,是高可靠性、高性价比的工业数字相机产品.12产品特点● 结构紧凑、低功耗、高信噪比● 覆盖多种分辨率、帧率高,性能稳定● 采用GigE、CoaXPress、USB3.1、10GigE高速数据接口● 增益、曝光时间及白平衡可编程设置(白平衡功能仅对彩色相机有效)● 支持连续采集 、软触发采集 、外触发采集的工作方式● 可输出闪光灯同步信号实现曝光与补光的精确同步● 支持调节包长、包间隔,优化多机同时采集传输● 提供颜色校正功能,提高采集图像的色彩还原度(仅对彩色相机有效)● 支持WinXP/7/8/10 32bit / 64bit Windows操作系统● 提供VC/C#/OpenCV多种开发例程● 支持Halcon、Labview、Matlab等第三方图像处理软件直接调用 性能参数GigE接口相机主要参数
陕西维视数字图像技术有限公司 2021-08-23
Happy-T16台式高速离心机
性能特点: 1、微机控制,触摸面板,LCD显示。 2、采用交流变频电机。 3、可直接设定转速,自动计算RCF值。可直接设定RCF值,自动转换成转速。 4、具有10档升降速。 5、运行中可修改参数,运行参数自动记忆。 6、具有10种自定义程序存储功能。 7、具有软刹车功能。 8、具有转子号识别功能。 9、具有超速、不平衡和门盖安全保护功能,并在显示窗口显示故障信息和声音报警。
济南福的机械有限公司 2022-04-27
Happy-LL25高速大容量冷冻离心机
性能特点: 1、微机控制,触摸面板,LCD/LED双显示。 2、采用交流变频电机,全封闭风冷谷轮压缩机组,无氟制冷剂。 3、可直接设定转速,自动计算RCF值。可直接设定RCF值,自动转换成转速。 4、具有10档升降速。 5、运行中可修改参数,运行参数自动记忆。 6、具有40种自定义程序存储功能。 7、具有软刹车功能。 8、具有转子号识别功能。 9、具有超温、超速、不平衡和门盖安全保护功能,并在显示窗口显示故障信息和声音报警。
济南福的机械有限公司 2022-04-27
制冷空调电子膨胀阀控制策略与控制器
该成果是可取代制冷空调系统中热力膨胀阀的较先进技术。
东南大学 2021-04-10
矿热炉二次无功补偿控制系统及控制方法
西安科技大学机械工程学院自 2004 年开始对冶金系统无功补偿技术和控制方法进行研究,目前此项技术已经成熟并在全国开始推广应用。该项目授权发明专利 1 项,实用新型专利 1 项,软件著作权 1 项。成果及开发装备在辽宁省本溪县大兴电石厂的 12500kVA 电石炉、湖南长乐铁合金有限公司的 16500kVA 硅锰炉、石家庄三环锰硅科技有限公司的 12500kVA 铬铁炉上应用并取得良好效果。
西安科技大学 2021-04-11
气动元件流量特性的动态测量技术(技术)
成果简介:采用一种叫等温容器的新型压力容器,当气体向容器快速充气或 从容器快速排气时,仅仅测量容器内压力变化就可以精确测量出充排气的流量。测量元件的流量特性时,将传统的静的测量方式转变为动的测量方法, 利用压缩气体通过被测元件充入等温容器或从等温容器中排出时,采集充排 过程中等温容器内的压力响应,就能得到流经被测元件的流量,并计算出相 应的特性参数,避免了使用高响应、昂贵的流量传感器。对于采集压缩性流 体动态流量实时性要求高的场合,通过采用等温容器
北京理工大学 2021-04-14
技术需求:智能化生产线的技术
智能化生产线的技术研发,实现生产线的连续运转,自动上下料,带料速度快尾料少。
济南金威刻科技发展有限公司 2021-06-16
基于交互力识别运动意图的欠驱动康复机器人的控制方法
本发明属于外骨骼机器人控制相关技术领域,其公开了一种基 于交互力识别运动意图的欠驱动康复机器人的控制方法,其包括以下 步骤:(1)确定欠驱动康复机器人的驱动电机数量及驱动角度矢量;(2)确定运动关节角度矢量;(3)确定初始关节角度矢量。(4)计算出传动矩 阵;(5)求得驱动电机与关节转角之间的关系式;(6)确定欠驱动康复机 器人的刚体雅可比矩阵;(7)确定欠驱动康复机器人末端的速度映射矩 阵;(8)构建出驱动电机的驱动空间到欠驱动康复机器人操作空间的投 影矩阵;(9)根据测量数据计算出患者的手施加在
华中科技大学 2021-04-14
基于分数阶的永磁同步电机速度环控制参数的自整定方法
本发明公开了一种基于分数阶的永磁同步电机速度环控制参数的自整定方法,其通过利用分数阶 PI 控制器代替永磁同步电机交流伺服系统中的整数阶 PI 控制器,并自动地整定所述分数阶 PI 控制器的参数,实现对永磁同步电机交流伺服系统的控制,该方法具体包括:首先采集所述交流伺服系统的电流与速度信号;其次,根据所述采集信号,辨识永磁同步电机伺服系统速度环被控对象模型,识别出模型的参数;最后,对控制参数进行寻优整定,获得最优的控制参数。本发明的方法利用分数阶 PI 控制器取代原有的整数阶 PI 控制器,并自动地
华中科技大学 2021-04-14
首页 上一页 1 2
  • ...
  • 82 83 84
  • ...
  • 999 1000 下一页 尾页
    热搜推荐:
    1
    云上高博会企业会员招募
    2
    64届高博会于2026年5月在南昌举办
    3
    征集科技创新成果
    中国高等教育学会版权所有
    北京市海淀区学院路35号世宁大厦二层 京ICP备20026207号-1