高等教育领域数字化综合服务平台
云上高博会服务平台 高校科技成果转化对接服务平台 大学生创新创业服务平台 登录 | 注册
|
搜索
搜 索
  • 综合
  • 项目
  • 产品
日期筛选: 一周内 一月内 一年内 不限
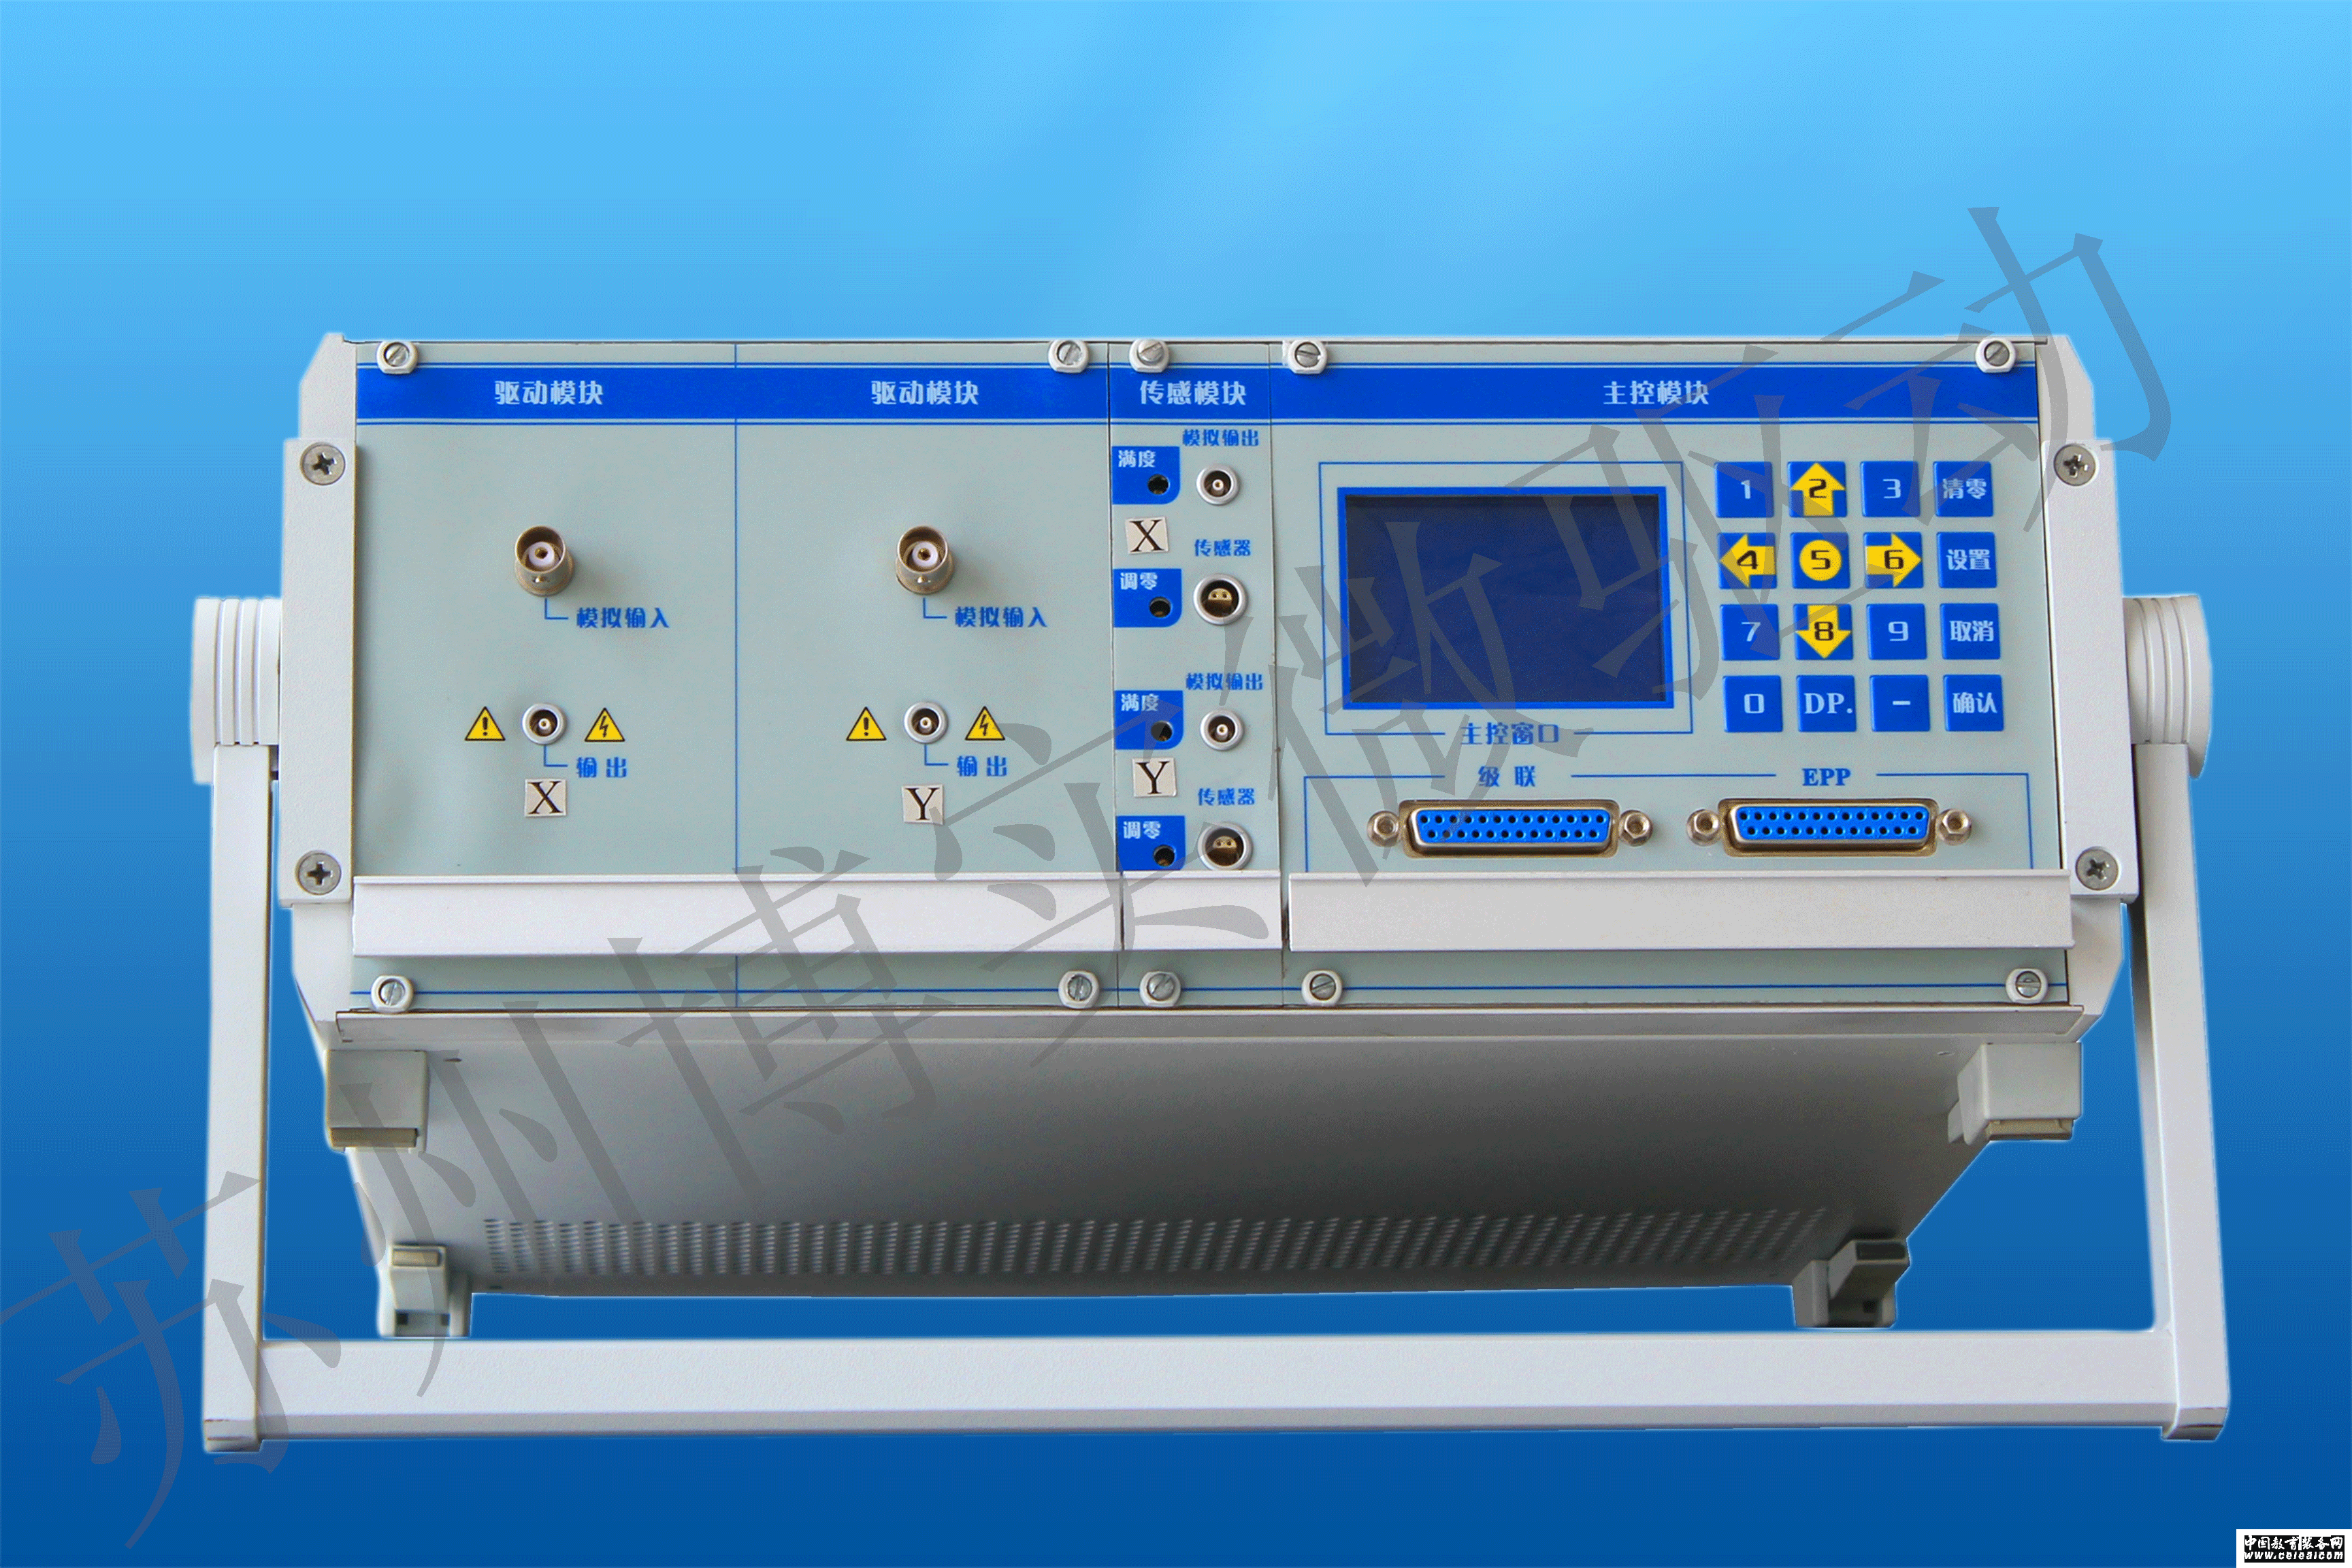
PPC系列数字式精密定位控制器(博实)
产品详细介绍 PPC 系列数字式精密定位控制器采用模块化设计,将压电陶瓷驱动电源、微位移检测模块、控制模块集成为一体,通过驱动模块驱动压电陶瓷,由传感模块对传感器回馈信号进行检测处理,通过以DSP 为核心的主控模块对系统进行精密控制。用于对压电陶瓷致动器及工作台的精密定位控制。主要特点·模块化设计,提供多种模块可由用户自由组合; ·采用 DSP 芯片,内置 PID 算法,可独立完成对压电陶瓷的闭环控制; ·用户可自行修改 PID 参数,以实现最佳控制效果; ·多种控制模式,方便用户灵活应用; ·有标准计算机 EPP 接口,可通过计算机进行高速控制; ·计算机可对多台仪器进行级联控制; ·全部工业级芯片,保证系统高可靠性; ·可靠的电路优化及抗干扰设计,保证了高稳定性及极低的静态纹波; ·采用德国 RITTAL 机箱、 LEMO 连接器,输入输出高可靠性; ·中文液晶显示、薄膜按键,操作简便; ·型号齐全,配置灵活; ·提供上位机控制软件,用户可通过软件完成对压电陶瓷开环、闭环应用; ·提供 EPP 接口驱动程序、动态链接库文件,方便用户自主编程。 控制模式简介·控制器 / 上位机开环控制     用户可通过控制器或上位机将驱动通道及传感通道隔离。利用驱动模块进行工作台控制,利用传感模块测量控制结果。此状态下用户可完成压电陶瓷致动器的开环迟滞、蠕变、温度及机电特性的研究。 ·控制器 / 上位机闭环控制     用户可通过控制器自有的数字 PID 算法,利用上位机或控制器键盘输入期望的目标定位值,完成闭环控制,并输出控制结果到控制器显示或传送到上位机。 ·模拟开环 / 闭环控制     用户可以通过传感模块的模拟输出和驱动模块的模拟输入信号,自行选择控制方法进行模拟开环或闭环控制实验。  
哈尔滨工业大学博实精密测控有限责任公司 2021-08-23
DHII系列智能微差压数显变送控制器
产品详细介绍产品名称:  DHII系列智能微差压数显变送控制器产品型号:  DHIIIP66防尘防水外壳,大液晶显示介质: 空气及非可燃性气体. 封装材质: 铝, 玻璃.精度: ±0.5% at 77°F (25°C) 包括滞后和重复性 (1小时预热之后).稳定性: < ±1% 每年.压力限制: 范围 5": 5 psi; 10": 5 psi; 25": 5 psi; 25": 5 psi; 50": 5 psi; 100": 9 psi.温度限制: 32 ~140°F (0 ~ 60°C).温度补偿: 32~140°F (0~ 60°C).热效应: 0.020%/°F (0.036/°C) from 77°F (25°C).电源: 高电压型 = 100 ~ 240 VAC, 50~400 Hz或132~ 240 VDC. 低电压型 = 24 VDC ±20%.功耗: 低电压型= 24 VDC - 130 mA max. 高电压型= 100~ 240 VAC, 132 ~ 240 VDC - 7VA max. 输出: 4-20 mA DC into 900 ohms max.满零调整: 通过按键菜单.反应时间: 250 ms (dampening set to 1).显示: 4 位 LCD 0.6" 高. LED 指示设定和报警状态.电气连接: 欧洲型可移动端子合. 过程连接: 1/8" NPT内螺纹.封装: NEMA 4X (IP66).安装方向: Mount unit in horizontal plane. 尺寸: 4.73" x 4.73" x 3.43" (120 x 120 x 87.1 mm).重量: 2 lb 10 oz (1.19 kg). 通讯端口: Modbus® RTU, RS485, 9600 Baud. 认证: CE和 UL.开关参数开关类型: 2 SPDT 继电器.接点容量: 8 Amps at 240 VAC 阻性负载.设定: 按键设定. 
深圳市德威达科技有限公司 2021-08-23
交互式多媒体电化教学智能控制系统
产品详细介绍
天津新中环系统集成技术有限公司 2021-08-23
2020年“双百计划”典型案例:创新人才培养模式,多维度校企深度融合,共育卓越人才
四川华迪信息技术有限公司以产业需求为导向,依托公司拥有的一线研发工程师团队、真实商业项目案例和企业研发工作规范,与西南交通大学开展校企合作、优势互补,不断深入探讨教学模式创新,共同开展创新创业课程教学、创新创业项目孵化和创新创业大赛,多措并举提高人才培养质量。
中国高等教育博览会 2021-12-16
火热报名 | 建设教育强国·高等教育改革发展论坛之平行论坛“拔尖创新人才培养机制改革”
建设教育强国·高等教育改革发展论坛之平行论坛“拔尖创新人才培养机制改革”
中国高等教育学会 2025-05-09
基于直流输电的低速齿轮箱双馈型风电机组优化设计方法
本发明涉及一种基于直流输电的低速齿轮箱双馈型风电机组优化设计方法,属于风电领域。该方法采用一种双馈型风力发电系统拓扑结构对包括齿轮箱、双馈发电机(DFIG)和直流变流器的双馈型风电机组进行优化设计及控制;首先采用定子磁通矢量定向控制策略,求优化前后所述DFIG的定转子电流、总电流及直流变流器总电流之比;其次求优化后双馈型风电机组总成本Cs2;最后求风电机组优化设计参数:根据Cs2公式,绘制Cs2‑λ曲线,λ为优化前后齿轮箱增速比之比,求得Cs2的最小值和λ的最优值,由此获得优化后齿轮箱增速比和DFIG的定转子电流、同步转速、定子额定频率。本发明使齿轮箱增速比降低,可降低故障率和成本,提升系统运行可靠性。
曲阜师范大学 2021-05-07
一种垃圾箱和基于网络平台的垃圾分类收集系统及方法
其他成果/n一种垃圾箱,包括箱体和盖体,所述箱体内设有垃圾投放仓和位于所述垃圾投放仓下端的与其连通的多个垃圾分类存储箱,所述垃圾投放仓内设有红外线扫描纠错器,所述垃圾投放仓的上端设有自动开合门,所述盖体上设有与垃圾投放仓位置相对应的自动开合门,所述垃圾投放仓下端通过自动投放门与所述多个垃圾分类存储箱相连通,所述盖体上设有云计算反馈激励模块和位于所述自动开合门上方的垃圾分类扫描器。本发明一种垃圾箱是基于网络平台的并具有自动扫描智能分类的功能,云计算反馈模块与物业系统和市政中心系统连接,为物业和市政中心
武汉轻工大学 2021-01-12
ZL-100C大小鼠斯金纳箱(操作式条件反射测试系统)
简单介绍: 操作式条件反射测试系统(斯金纳箱)其基本结构:在箱壁的一边有一个可供按压的杠杆(大都是一块金属板),在杠杆旁边有一个承受食物的小盒紧靠着箱壁上的小孔,小孔外是食物释放器,其中贮有颗粒形食物。动物在箱内按一下杠杆,即有一粒食物从小孔口落入小盒内,动物可取食。一只白鼠禁食24小时后被放入箱内,开始它在箱内探索,偶尔按压了杠杆,获得食丸。白鼠开始可能并没有注意到食物落下,但若干次重复后,就形成了压杆取食的条件反射。以后稍有改进,如外包隔音箱,食物释放装置由程序控制等,可测试动物能否学会按三次杠杆以得到食物,或间隔一定时间按压杠杆才能得到食物。对不同物种的动物,其设计稍有不同。操作式条件反射测试系统(斯金纳箱)是对桑代克迷箱的改进,后被用于研究动物学习能力和自我刺激与合作行为等心理学研究,系统已采用电子线路,使用更方便。 详情介绍: 一、技术特点: 操作式条件反射测试系统(斯金纳箱)是全新一代基于网络系统设计的,其优势是斯金纳箱无需通过信号线连接,对多通道同时工作时无需布线只需插入电源即可,使实验室整体更为简洁,设备自带物联网芯片模块可实现自动组网,让用户随时随地可查看设备工作状态。软件设置在云端,免维护,免除电脑升级带来的软件更新的困扰,系统支持台式电脑,笔记本,平板,手机等设备操作。还能够满足信息化、网络化的发展要求,实现无纸化的实验报告过程。   二、产品特点:1、多通道:实验笼数量不受限制,可实现多通道同时实验随时随地查看设备状态和数据:设备可长时间工作,用户无需长期看守,可在办公室实验数据提取,动物任务分配等工作。设备软件免维护:由于软件设置在云计算机,用户无需烦恼电脑升级以及故障带来的烦恼。设备硬件免连线:设备采用可自动组网连接,免除用户连接线路的烦恼,开机即用。5、实验看板:可监视动物操作状态,有效触发和无效触发,以及投食次数,实验进度等6、动物管理:可任意添加动物编号及组别7、项目管理:可任意添加实验项目,实验时可选择实验归属。8、实验数据:可查询所有动物数据或个别动物数据,也可以查询项目组别的全部数据9、软件提供动物操作脉冲频率图,方便查看动物操作频率图谱10、实验数据可导出到计算机,excel格式三、技术参数1、大鼠实验笼动物活动区规格:310x265x300mm,小鼠:200X200x280mm2、大鼠实验笼整体尺寸:510X290X400mm,小鼠:430x270x400mm 3、通道数:1-9999通道可选4、动物触发方式:踏板和触鼻可选5、投食器颗粒范围:3~6mm6、投食器食物容量:170ml7、投水方式:注射泵精度0.01ml(选配)8、给食触发时间:10ms~9000S9、投食模式:固定、固定多次,累进,条件任务多模式10.设备工作电源:12V2A11、适配器电源:100~240V/50Hz12、踏板尺寸大鼠40X40mm,小鼠25X25mm13、条件信号,笼灯,红灯,绿灯,黄灯14、踏板数量:2个15、每个通道有独立的脉冲信号记录线,动物操作过程一目了然。 16、软件运行平台:台式电脑,笔记本,平板,手机等设备操作,支持局域网和校园网,标配服务器。   17、设备软件免维护:由于软件设置在云计算机,用户无需烦恼软件升级以及故障带来的烦恼。 18、设备硬件免连线:设备采用可自动组网连接,免除用户连接线路的烦恼,开机即用。   四、软件:1、实验看板:可监视动物操作状态,有效触发和无效触发,以及投食次数,实验进度等2、动物管理:用户可以添加动物分组、动物数量等添加和删除 3、项目管理:一套系统可以添加多个实验项目    
安徽耀坤生物科技有限公司 2022-05-26
一种面向视觉监控的自动导航巡逻机器人
随着社会经济的发展,医院、车站、机场等大型场所的规模和数量不断扩大,其保安巡逻 自动化需求将日趋迫切。目前依赖于人力巡逻或CCD定位监控已不能满足夜间保安的要求, 采用保安巡逻机器人实行定时、定点监控巡逻与不间断流动巡逻结合将是目前最佳的解决方 案。 为了实现保安巡逻的各项功能,使系统在总体性能上满足实时性、可靠性和方便性的要 求。远程操作计算机远离移动机器人的工作现场,操作者通过这台计算机实现对机器人的远程 操作控制,其实现的功能有:网络通信、视频的解压缩和显示、非视觉传感器信息的可视化显 示、移动机器人工作状态的显示和接收操作者通过控制设备对移动机器人下达的控制命令。 移动机器人平台由移动机器人信息处理及操作系统、道路识别系统、视频采集系统、非视 觉传感器信息采集系统和伺服驱动系统组成,其中移动机器人上位机系统实现的功能有:网络 通信、视频信息压缩、视频信息识别、非视觉传感器信息的处理、移动机器人的运动规划和运 动控制。本项目创新点如下: (1) 基于区域矢量化道路识别 对车道线进行区域矢量化,并对获取的车道线进行数学分析及建模,用以后续的自动导航 控制。 (2) 基于多信息融合的自动导航 本巡逻机器人自动导航系统采用多信息融合,结合视觉信息和GPS定位。视觉信息用来识 别车道线进行导航,而GPS可以提供必要的导航信息,对视觉信息的不足进行补充。 (3) 巡逻机器人组网及远程控制 巡逻机器人控制系统接入无线网络,可以通过控制端PC对机器人发送指令,使其按所发 送的指令自动到达指定站点。机器人之间应该也能够互相通信,这样才能够及时的避免冲撞以 及交换信息。
华东理工大学 2021-04-11
一种基于电子信息技术的自动测试设备
成果描述:本实用新型公开了基于电子信息技术的自动测试设备,包括第一壳体,所述第一壳体的顶部安装有第二壳体,且第一壳体和第二壳体为长方体结构,第一壳体和第二壳体的侧边之间安装有密封件,且密封件环绕在第一壳体和第二壳体之间,所述密封件的横截面呈E形,且密封件插接在第一壳体和第二壳体的侧边上,所述第二壳体的顶部安装有温度计,且温度计的探针插入第二壳体的内部,第二壳体的顶部嵌装有显示屏和键盘,第一壳体的底部插接有散热翅片,且散热翅片插入第一壳体的内部,所述散热翅片的侧边设有通孔,且通孔位于第一壳体的外部。本实用新型散热效果好,同时避免了由灰尘和湿气带来的干扰,测试更加准确,提高了元器件的寿命。市场前景分析:本实用新型散热效果好,同时避免了由灰尘和湿气带来的干扰,测试更加准确,提高了元器件的寿命。与同类成果相比的优势分析:国内领先
成都大学 2021-04-10
首页 上一页 1 2
  • ...
  • 205 206 207
  • ...
  • 290 291 下一页 尾页
    热搜推荐:
    1
    云上高博会企业会员招募
    2
    64届高博会于2026年5月在南昌举办
    3
    征集科技创新成果
    中国高等教育学会版权所有
    北京市海淀区学院路35号世宁大厦二层 京ICP备20026207号-1