高等教育领域数字化综合服务平台
云上高博会服务平台 高校科技成果转化对接服务平台 大学生创新创业服务平台 登录 | 注册
|
搜索
搜 索
  • 综合
  • 项目
  • 产品
日期筛选: 一周内 一月内 一年内 不限
教育创新研究院
在清华大学、北京师范大学、美国斯坦福大学的学术背景及专家导师的支持下,青橙教育创新研究院通过参与教育创新项目及课题的深入研究,已成功推出青橙“创客赋能”课程体系、“英雄之旅”教学方法论,以及创客能力测评体系,有效指导中国青少年创客课程的教学与评价。
北京青橙创客教育科技有限公司 2021-01-23
财政部:结余科研资金满5年未用完需交回,用于基础研究延至7年
财政部关于加强中央部门科研和基建项目结转结余资金管理有关事项的通知
财政部 2026-08-03
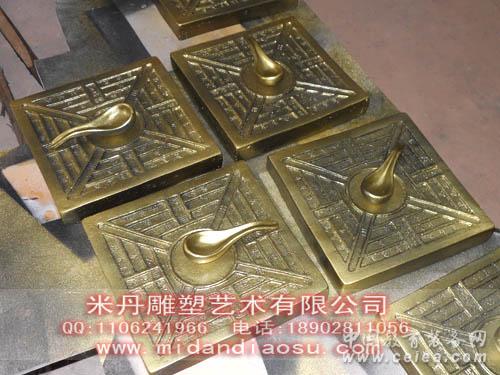
司南模型 历史模型
产品详细介绍供应十二字砖模型、漆耳杯模型、北宋禁军官印模型、元杂剧陶俑模型、甲骨文模型、半坡陶器模型、中国古观星台模型、磨制石器模型、指南车模型、兽首、北京猿人头像、山顶洞人头像、印刷术(模型)、司南模型、造纸术(模型),唐三彩、兵马俑、战国农具、铜爵、铜车马、圣旨等历史模型,教学模型。.
广州市米丹雕塑艺术有限公司 2021-08-23
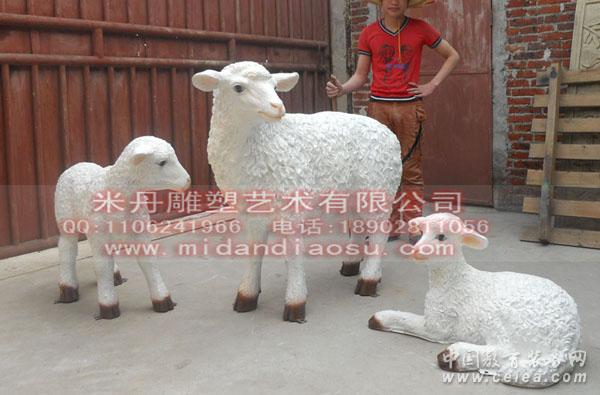
绵羊模型 动物雕塑模型 动物模型
产品详细介绍 供应动物园,公园,广场,中小学生物园动物雕塑模型:猴子模型,奶牛模型,黄牛模型,蝗虫模型,独角仙甲虫模型,锹甲模型,母猪模型,公猪模型,小猪,梅花鹿,狗,兔子,乌龟,蜗牛,海星,水螅,蛔虫,蜗虫,老鹰,火烈鸟,单顶鹤,蝴蝶,马,浣熊,北极熊,熊猫,松鼠,黄鼠狼,鸭子,野鸭,大象、长颈鹿,骆驼、袋鼠、猴子、海豚,青蛙,鳄鱼,斑马、孔雀,天鹅,猎豹,狮子,老虎,猫鼬,白天鹅,考拉,猎狗,大公鸡,黑熊,绵羊,狼狗,黑猩猩等动物雕塑模型。卡通雕塑模型:米老鼠与唐老鸭模型,猫和老鼠模型,维尼熊,卡通老虎,卡通奶牛,功夫熊猫,叮当猫,白雪公主,圣诞老人等卡通雕塑模型。     以上所有动物均有模具,直接下单就可生产;以上动物雕塑模型,也可按客户要求来图订做。
广州市米丹雕塑艺术有限公司 2021-08-23
鼻腔解剖模型鼻腔模型鼻腔放大模型
XM-522鼻腔解剖放大模型   XM-522鼻腔解剖放大模型显示了外鼻(示鼻骨及鼻软骨的切面)、鼻腔(外侧壁有上、中、下三个鼻甲突入鼻腔,形成上、中、下三个鼻道)、鼻副窦(示额窦、蝶窦和上颌窦)结构。 尺寸:放大0.5倍,14×16×4cm 材质:PVC材料
上海欣曼科教设备有限公司 2021-08-23
子宫模型子宫放大模型子宫解剖模型
XM-713子宫模型   XM-713子宫模型(女性内生殖器模型)显示子宫三层结构,子宫腔阴道示穹隆,左侧示卵巢、输卵管各部和子宫阔韧带的关系,右侧卵巢剖面示黄体、卵泡、子宫血管及子宫圆韧带等。 尺寸:自然大 材质:PVC材料
上海欣曼科教设备有限公司 2021-08-23
蝶骨模型蝶骨解剖模型蝶骨放大模型
XM-153蝶骨放大模型   XM-153蝶骨放大模型放大2倍,显示蝶骨的形态和结构,蝶骨形似蝴蝶,据颅底中央,由蝶骨体、大翼、小翼和翼突构成,可从蝶骨前面、上面观察蝶骨结构,包含蝶窦和蝶窦口的形态结构。 尺寸:放大2倍,24.5×10×16cm 材质:PVC材料
上海欣曼科教设备有限公司 2021-08-23
基于SLIP模型的四足仿生机器人Galloping步态高速运动归约化控制方法研究
四足机器人具有良好的运动灵活性和环境适应性,是机器人研究领域的热点。随着研究的深入和对机器人运动性能需求的提高,四足机器人研究领域分化出以高速运动为目标的研究分支。生物学研究显示,跳跃步态是四足动物典型的高速对称步态,且多种动物在高速速度中存在脊柱大幅地参与运动,而相应的脊柱型四足机器人的理论及运动控制研究却鲜见报道。当前研究大多孤立了脊柱环节,鲜有整机的建模研究以及运动控制方法研究。在该方向的研究势必推动仿生工程和机器人运动控制等方面的发展,此外,以其高速运动的特点,在军事侦察、救震救灾和未来生活等领域也将具有广阔的应用前景。首先,本文以分析猎豹的运动特性入手,建立了脊柱型四足机器人七杆模型,以及构建了ASLIP动力学模型,使用拉格朗日方程推导了其跳跃运动的动力学方程;迭代运算动力学微分方程,使用庞加莱映射方法搜索了机器人七杆模型基于ASLIP跳跃运动的不动点,结果显示不动点在固定能量层级下呈区域性分布;不动点的对比结果显示基于ASLIP模型的运动比基于SLIP模型的运动能适应更高的稳态运动速度,并作了触地力、脊柱角和稳定性等特性分析。为脊柱型四足机器人跳跃运动提供了动力学模型和理论基础。然后,根据机器人模型各关节主动力作用于控制量的广义力计算结果,研究了前向速度、弹跳高度、机身俯仰角
哈尔滨工业大学 2021-05-04
基于SLIP模型的四足仿生机器人Galloping步态高速运动归约化控制方法研究
项目成果/简介:四足机器人具有良好的运动灵活性和环境适应性,是机器人研究领域的热点。随着研究的深入和对机器人运动性能需求的提高,四足机器人研究领域分化出以高速运动为目标的研究分支。生物学研究显示,跳跃步态是四足动物典型的高速对称步态,且多种动物在高速速度中存在脊柱大幅地参与运动,而相应的脊柱型四足机器人的理论及运动控制研究却鲜见报道。当前研究大多孤立了脊柱环节,鲜有整机的建模研究以及运动控制方法研究。在
哈尔滨工业大学 2021-01-12
老虎模型 仿真动物模型 生物园模型 动物雕塑模型
产品详细介绍供应动物雕塑模型:老虎模型、梅花鹿模型、鳄鱼模型、鸭子模型,供应动物园动物雕塑模型:猴子模型,奶牛模型,黄牛模型,蝗虫模型,独角仙甲虫模型,锹甲模型,母猪模型,小猪,梅花鹿,狗,兔子,乌龟,蜗牛,海星,水螅,蛔虫,蜗虫,老鹰,火烈鸟,单顶鹤,蝴蝶,马,浣熊,北极熊,熊猫,松鼠,黄鼠狼,鸭子,野鸭,青蛙,鳄鱼,斑马、孔雀,天鹅,猎豹,狮子,老虎,猫鼬等动物雕塑模型。卡通模型:米老鼠与唐老鸭模型,猫和老鼠模型,维尼熊,卡通老虎,卡通奶牛,功夫熊猫,叮当猫,白雪公主,圣诞老人等卡通雕塑模型。     以上所有动物均有模具,直接下单就可生产;以上动物雕塑模型,也可按客户要求来图订做。
广州市米丹雕塑艺术有限公司 2021-08-23
首页 上一页 1 2
  • ...
  • 38 39 40
  • ...
  • 478 479 下一页 尾页
    热搜推荐:
    1
    云上高博会企业会员招募
    2
    64届高博会于2026年5月在南昌举办
    3
    征集科技创新成果
    中国高等教育学会版权所有
    北京市海淀区学院路35号世宁大厦二层 京ICP备20026207号-1