高等教育领域数字化综合服务平台
云上高博会服务平台 高校科技成果转化对接服务平台 大学生创新创业服务平台 登录 | 注册
|
搜索
搜 索
  • 综合
  • 项目
  • 产品
日期筛选: 一周内 一月内 一年内 不限
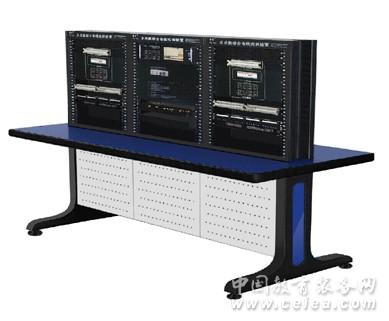
多功能综合布线实训装置GCT-T06F
产品详细介绍 【发明专利】 一种双绞线端接测试实训装置,专利号:200910089129.3; 一种双绞线端接故障演示装置,专利号:200920110601.2; 一种双绞线端接测试实训装置,专利号:200920110300.X; 一种综合布线实训装置,专利号:200920110299.0; 一种打线端子快换装置,专利号:201020188141.8; 【外观设计专利】 多功能综合布线实训装置,专利号:201030165270.0 【功能简介】 多功能综合布线实训装置(实训仪)是用来进行综合布线工程实训类教学及学习的仪器,具备综合布线工程中基本技能实训和部分工程实训功能,同时能够检验综合布线系统工程中线缆端接与打线的连接情况,并以彩色图形的方式形象的展示双绞线线缆中常见的各种接线故障。 【仪器特点】 1.由双绞线打线实训、双绞线跳线制作实训、双绞线端接测试实训和双绞线端接故障演示实训等装置组成,物理上与实训室中心设备间(CD)用5E类双绞线相连。 2.能满足2-6人同时进行双绞线端接实训,双面操作,每个学生独立操作区域宽度不小于500毫米,彼此之间不会干扰;; 3.可进行双绞线端接测试及故障演示实训,测试及演示的双绞线端接常见的故障现象包括开路、短路、交叉线对、反向线对和串对等。测试结果可以回放显示。 4.打线训练模组采用斜口专利技术、模块化设计,更换便,支持学生无限次重复压接线实训,无使用寿命限制。 5.实训操作机架可维护性强,各个训练功能和测试功能模组全部采用结构化设计,当其中一部分因磨损需要更换时可以采用最小化的方式,只需对单一模组进行更换,节约维护成本和教学成本。 【规格参数】 GCT-T06F:长1.8米,宽0.86米,高1.48米,开放式机架。配3组双面开放式机架1套,操作台1套,双绞线端接测试及故障演示装置GCT-MTP 1台,实训模组4套,24口网络配线架4个,理线环4个,双口地弹信息插座1个,地弹电源插座1个,零件盒2个,24口光纤配线架2个,可供6名学生同时操作(双面操作,互不干涉)。    
北京华育迪赛信息系统有限公司 2021-08-23
北京邮电大学电子工程学院自动耦合台采购项目公开招标公告
北京邮电大学电子工程学院自动耦合台采购项目 招标项目的潜在投标人应在线上邮箱报名获取招标文件,并于2022年06月14日 14点00分(北京时间)前递交投标文件。
北京邮电大学 2022-05-27
适用于室内外环境的大部件高精度装配自动对接移动机器人
本项目创新研发了适用于室内外环境的大部件高精度装配自动对接移动机器人,相较于传统的装配对接系统,具有承载能力大,对接精度、效率高,系统运行稳定、可重构性好等特点,可完全替代传统由人力完成大部件装配对接过程。可广泛应用于火箭舱段装配生产、飞机武器挂载等场合,对于促进航空航天工业的发展具有重要作用。 技术特征 (1)自动对接机构采用视觉伺服技术,将双目相机、激光位移传感器和力传感器等多传感器数据融合,以六自由度并联机构作为运动执行机构,实现大部件高精度自动对接,负载达到1-50T,满载移动速度≤6m/min,满载额定滚转速度≤10°/min,调姿最小分辨率达到0.01mm; (2)运行稳定性好、环境适应能力强。移动机器人采用卫星导航与惯性导航的组合导航技术,使用4G信号进行网络差分定位,可以达到厘米级定位精度。
南京航空航天大学 2021-05-11
适用于室内外环境的大部件高精度装配自动对接移动机器人
本项目创新研发了适用于室内外环境的大部件高精度装配自动对接移动机器人,相较于传统的装配对接系统,具有承载能力大,对接精度、效率高,系统运行稳定、可重构性好等特点,可完全替代传统由人力完成大部件装配对接过程。可广泛应用于火箭舱段装配生产、飞机武器挂载等场合,对于促进航空航天工业的发展具有重要作用。技术特征(1)自动对接机构采用视觉伺服技术,将双目相机、激光位移传感器和力传感器等多传感器数据融合,以六自由度并联机构作为运动执行机构,实现大部件高精度自动对接,负载达到1-50T,满载移动速度≤6m/min,满载额定滚转速度≤10°/min,调姿最小分辨率达到0.01mm;(2)运行稳定性好、环境适应能力强。移动机器人采用卫星导航与惯性导航的组合导航技术,使用4G信号进行网络差分定位,可以达到厘米级定位精度。应用范围:大部件高精度装配自动对接移动机器人不仅应用于航空航天领域的飞机装配大部件自动装配对接、战机武器辅助挂载、火箭和航天器舱段自动装配对接等,还可广泛应用于工程机械、能源、海工装备、轨道交通等领域大型型设备总装、焊接等作业环境。对提升大型部件装配的效率,节省装配时间,节约装备生产成本,具有较高的战略价值及经济前景。项目负责人简介:楼佩煌教授,长期从事现代集成制造技术、柔性制造技术,智能装备技术,物流自动化装备技术,工业机器人技术等研究与开发工作。作为项目负责人和主要研究人员先后完成了国家“862”高科技计划项目、国家自然基金项目、部省联合重大科技攻关项目、国防预研项目30多项。图1 大部件高精度装配自动对接移动机器人样机
南京航空航天大学 2021-04-10
一种自动配料和混料的多喷头生物3D打印设备及控制方法
本发明公开了一种自动配料和混料的多喷头生物3D打印设备及控制方法,属于组织工程和生物3D打印领域。气压压料罐气压源和电磁换向阀进口连接,电磁换向阀出口与喷头连接,当气压源供压且电磁换向阀得电时,可将气压压料罐内的生物材料按比例压入到混料筒内,然后通过混料罐组件内的搅拌器将生物材料混合均匀。混料罐组件与气压源和电磁换向阀进口连接,电磁换向阀出口与喷头连接,当气压源供压且电磁换向阀得电时,可将混料筒内的生物材料从喷头中压出,喷头在移动顶梁和取料驱动臂配合运动下按照预定路径完成打印工作。其优点是:能快速完成自动配料和混料,多喷头可满足多种打印需求,更好地发挥打印性能,易于实现灵活控制,提高打印效率。
浙江大学 2021-04-13
欢迎报名 | 平行论坛“‘四新’2.0建设与创新人才培养”新农科2.0建设与创新人才培养论坛
平行论坛“‘四新’2.0建设与创新人才培养”新农科2.0建设与创新人才培养论坛报名
中国高等教育学会 2025-05-19
欢迎报名 | 平行论坛“‘四新’2.0建设与创新人才培养”新工科2.0建设与创新人才培养论坛
平行论坛“‘四新’2.0建设与创新人才培养”新工科2.0建设与创新人才培养论坛报名
中国高等教育学会 2025-05-19
南京大学地理与海洋科学学院在晚新生代草原生态系统演化研究中取得新进展
这项研究首先建立了全球现代禾本科物种与气候对应关系数据集~1200万条,发现~10°C等温线是北美、东亚地区早熟禾亚科和黍亚科/虎尾草亚科分布的分界线,~400 mm等降水量线是北美、南非地区黍亚科和虎尾草亚科的分界线;同时发现各个大陆禾本科物种分布特征、气候适应区间有所不同,可能原因是区域气候,地形和本地物种等非生物和生物因素造成的。
南京大学 2022-06-14
非线性延时系统的离散
本书内容包括:绪论,非线性系统的离散,非线性输入延时系统的离散,非线性状态参数延时系统的离散,非线性输出延时系统的离散等.
江苏海洋大学 2021-05-06
RFID阅读器部署系统
随着RFID技术的进一步发展,RFID系统的大规模应用将成为一种趋势,在未来的应用中将会面临一些重大难题。大规模应用的某些应用场景中,要求RFID读写器的射频信号能够覆盖一个庞大的区域,但由于读写器与标签之间有限的通信距离,这就需要大量的RFID读写器以一种密集的形式部署在整个区域中。目前关于这一问题的研究还非常稀少,这一问题如果没能有效解决,将成为制约RFID系统大规模应用的瓶颈。在RFID大规模部署应用中,有效地进行RFID网络规划,合理放置读写器位置、适当配置读写器参数,使网络资源得到优化分配,在保证高读取率和网络负载平衡的前提下,减少读写器冲突、标签冲突,决定RFID系统服务质量的关键问题。对RFID读写器进行合理有效的部署,不仅从成本上节约不必要的RFID设备投入,提高经济效益;而且通过RFID读写器网络中各个读写器协调工作,能够更加有效的采集RFID标签上的数据,提高RFID系统的整体性能。 RFID阅读器部署系统是以在指定的地图覆盖区域满足一定的覆盖率的情况下如何部署RFID阅读器为研究目标,开发出了一套能根据已指定的地图得到RFID阅读器部署最佳方案的部署软件。通过指定地图编辑相应的地图覆盖区域,然后根据RFID阅读器模型在指定覆盖率的情况下得到最佳的RFID阅读器部署方案。在此基础上也可以指定若干RFID阅读器的部署位置进行重新部署。该部署系统主要包括编辑地图覆盖区域、导入地图覆盖区域、导入读写器模型和部署结果展示四个子模块,主要功能如下: 1. 地图编辑覆盖区域打开地图,编辑地图覆盖区域并保存。其中编辑功能包括图形要素的添加、删除、修改以及图形信息的合成、分解、提取等功能;保存功能主要是通过jpg文件格式、存取、旋转、压缩等算法将地图文件保存为jpg文件格式。 2. 设置地图导入精度,导入地图需要覆盖的区域。地图精度就是地图的精确度,即地图的误差大小,是衡量地图质量的重要标志之一,它与地图投影、比例尺有关。用户可以根据屏幕分辨率、经纬度、地图放大级别以及维度值等,设置地图的导入精度,然后导入需要覆盖的区域。 3. 设置阅读器覆盖区域的导入精度,导入阅读器覆盖区域模型。覆盖区域模型可以是二维的,也可以是三维的。关于覆盖模型的分类有很多,常见的感知模型有以下两种:一种是二元感知模型,另一种是概率感知模型。 4. 根据已经导入的地图需要覆盖的区域和阅读器覆盖区域的模型,在指定覆盖率的前提下,运用粒子群优化算法得出RFID阅读器个数并给出具体的部署坐标,在地图覆盖区域上展示出来。覆盖率一般定义为所有节点所能覆盖到的区域面积与整个需要覆盖区域面积的比值,是衡量无线传感器网络、RFID网络及其它无线网络覆盖性能的重要指标之一。
电子科技大学 2021-04-10
首页 上一页 1 2
  • ...
  • 529 530 531
  • ...
  • 999 1000 下一页 尾页
    热搜推荐:
    1
    云上高博会企业会员招募
    2
    64届高博会于2026年5月在南昌举办
    3
    征集科技创新成果
    中国高等教育学会版权所有
    北京市海淀区学院路35号世宁大厦二层 京ICP备20026207号-1