高等教育领域数字化综合服务平台
云上高博会服务平台
高校科技成果转化对接服务平台
大学生创新创业服务平台
登录
|
注册
|
搜索
搜 索
综合
项目
产品
日期筛选:
一周内
一月内
一年内
不限
录播跟踪一体机、全
智能
录播系统、PPT自检
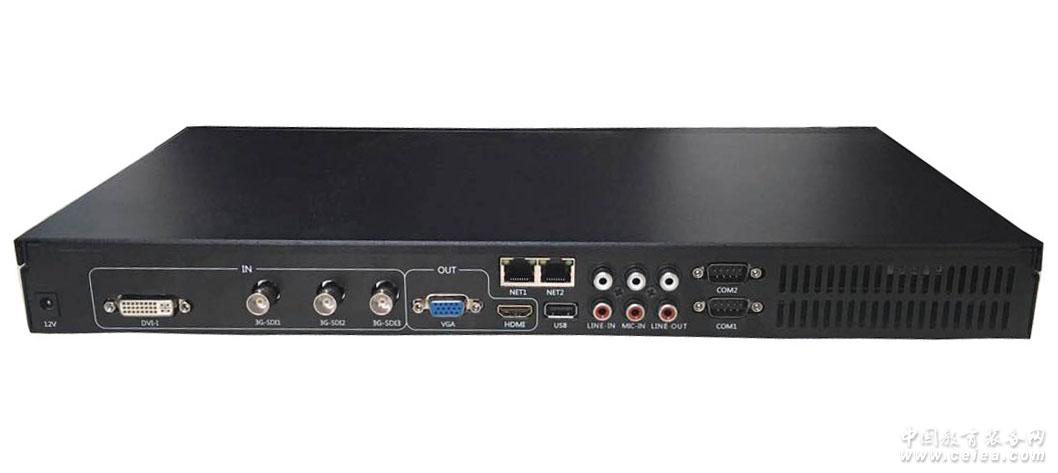
产品详细介绍1.1 产品简介 嵌入式录播追踪一体机是实现对图像信号进行采集、预处理、自动追踪导播和录制,并进行输出的前端设备。可支持4路1080P视频信号和两路音频信号的采集,并提供多种画面合成方式供用户选择。嵌入式录播一体机结合了硬件系统的高性能,软件系统的灵活性和兼容性的优势,支持全高清视频的采集、编码,实现多屏合一的方案。能够在复杂的环境下高效运行,适应不同直播录制场合,可广泛应用于教育行业、远程医疗、监控及可视电话、政府部门、军事应用等。 集成的追踪自动导播切换功能与录播共用相同的视频源,无需增加额外的摄像头,采用先进的机器学习,图像智能分析等算法,使得设备即装即用无需调试。既降低了录播系统的成本,又大简化了设备的安装调试过程。 1.2 产品优势 全芯片嵌入式架构 硬件集成、嵌入式操作系统,保证长时间工作稳定,有效防止病毒和网络攻击,确录制资料安全。 高品质音效 支持双声道高清音频(AAC-LC)编码,支持标准CD格式的44.1K采样,完美音质享受。 超强图像性能 采用领先的核心视音频处理技术,卓越的信号处理能力,自如应对多达2路1080P@60fps或者4路1080P@30fps全高清视频编码。 丰富的接口设计,自由接入任意信号源 系统提供多组HDMI(DVI-I)、HD-SDI、YPbPr及VGA信号接口,高清视频分辨率支持1080P@60,能够自由接入任意信号源,全面满足各类需求。 高低码流同步录制 录制过程支持高低不同速率的录制码流,同时生成点播服务的MP4文件。 集成追踪自动导播切换 录播和追踪集成于一体,可自动导播切换。 导播策略可配置 导播策略支持在线配置。 1.3 产品功能 视频输入 嵌入式多媒体高清录播机可精准检测4路视频信号和1路音频信号,优良的兼容多种品牌的型号和摄像机的模拟信号,可适应复杂的采集场景。对采集到的信号源编号处理,对接相应的物理接口,便于用户了解信号源对应的设备。自动识别和匹配各种分辨率,能支持1080@60的高清信号,配置灵活。 画面合成 将采集到的摄像机信号、PC屏幕信号、摄像头信号任意组合,多种画面合成方式适用于多场合的使用需求。 视频输出 配置HDMI和VGA两个输出接口。可自动检测出输出口所接显示设备的分辨率和刷新率。对于输出参数支持灵活的自动匹配和人性化的手动设置,在摒弃以往繁琐操作的同时,也可提供用户更舒适的视觉享受。 多协议支持 采用主流的H.264视频编码和AAC音频编码,采用RTMP,RTSP,RTP传输协议,为系统提供良好的适用性。可编码输出高低不同的视频质量,用户可根据网络环境选择合适的视频质量。 存储 以标准MP4格式进行文件存储,普适于各类播放终端,灵活易管理。
北京蔚海视讯技术有限公司
2021-08-23
唯一数码“校校通”
智能
软件系统电子教室应用方案
产品详细介绍 电子教室采用可级联的SURECOM EP-824DX交换机设备,使用SURECOM EP-4504接入互联网。各台英特尔架构的服务器、基于英特尔结构的教师机及学生机采用SURECOM EP-320X-S110/100M网卡互连。在服务器端安装唯一的数码“校校通”智能软件系统,使教师与学生实现电子辅助教学、模拟实验在线考试、在线考评、网站制作管理等功能,并可通过互联网实现资源的共建共享。
广东省广州市唯一数码科技有限公司
2021-08-23
大象机器人—mycobot协作机械臂—
智能
仓储套装—教学/视觉
联系我们:深圳市大象机器人科技有限公司 官网:https://www.elephantrobotics.com淘宝官方旗舰店:https://shop504055678.taobao.com/?spm=a1z10.1-c-s.0.0.2b0e58e7PY8UhV电话:+86 (0755) 8696 8565/+86 181 2384 1923地址:深圳市福田区华强北电子科技大厦D座智方舟国际智能硬件创新中心D403 D504 D505
深圳市大象机器人科技有限公司
2021-12-10
PanoSim汽车
智能
驾驶软硬一体化仿真测试系统
PanoSim自动驾驶仿真测试软件介绍 PanoSim是一款面向汽车自动驾驶技术与产品研发的一体化仿真与测试平台,包括高精度车辆动力学模型、高逼真汽车行驶环境与交通模型、车载环境传感器模型和丰富的测试场景等,以及面向汽车自动驾驶软硬件开发的场景及交通流构建、车辆建模、环境传感器构建、虚拟实验台、动画与绘图等系列工具链,具有很强的开放性与拓展性,支持第三方的二次定制化开发,操作简便友好。 (1)支持MIL/SIL/HIL/DIL/VIL多物理体在环仿真:提供各类I/O接口可便捷地接入各类实时处理器、控制器、传感器、驾驶模拟器,以及包括车辆及其底盘和动力执行机构在内的各类软硬件系统,以满足自动驾驶研发在不同阶段、不同环节的实时仿真需求; (2)支持ADAS/V2X和自动驾驶仿真开发与测试:支持包括汽车自适应巡航(ACC)、自动紧急制动(AEB)、车道保持辅助(LKA)、自动泊车(AP)、交通拥堵辅助(TJP)等在内的高级驾驶辅助系统(ADAS),以及其它自动驾驶技术与产品的仿真开发与测试; (3)支持驾驶模拟体验、人机交互与人机共驾:支持高逼真度的驾驶体验,包括不同道路、交通和天气环境下的驾驶体验,ADAS功能和自动驾驶系统体验,支持人机交互与人机共驾系统的研发与测试等; (4)支持自动驾驶感知/决策/规划/控制算法开发:集高逼真度道路与环境模型、交通流与智能体模型、传感器模型、车辆动力学模型等于一体,支持自动驾驶感知与决策、规划与控制等算法开发、模型训练和测试要求; (5)支持多节点、分布式实时仿真:通过高逼真实时环境渲染、高精度传感器模型、分布式实时仿真架构、高算力、真实数据接口模拟等支持车辆真实EE架构下包括相机、超声波雷达、毫米波雷达、激光雷达等在内的多传感器分布式机群模拟,以及数据处理器、运动控制器、驾驶模拟器等在环的自动驾驶算法开发与测试; (6)支持数字孪生测试与高并发云仿真: 支持虚拟环境下的道路、交通与气象模型,环境传感器模型等与真实世界车辆和车载软硬件系统的数字孪生测试;支持基于云平台的人-车-路-环境信息融合、云端一体高并发实时仿真;支持云平台下的实时在线学习与模型训练、自动驾驶算法的高效迭代与仿真测试等(以上系统功能见图3)。
浙江天行健智能科技有限公司
2021-12-15
一种半导体激光
器
泵浦的克尔透镜锁模钛宝石激光
器
本发明公开了一种半导体激光器泵浦的克尔透镜锁模钛宝石激 光器,包括:第一半导体激光器,用于发射蓝绿波段的连续激光来泵 浦谐振腔内的钛宝石晶体;谐振腔用于使近红外波段的激光发生振荡 和锁模输出飞秒脉冲激光;干涉仪使飞秒脉冲激光产生拍频信号得到 载波包络偏移频率;反馈调节单元用于调节谐振腔端镜的前后位置和 倾斜度以及半导体激光器输出激光的功率,从而保持重复频率和载波 包络偏移频率的稳定。本发明可以输出重复频率和载波包络偏
华中科技大学
2021-04-14
万德兰翼豹II系列斯坦尼康 稳定
器
(背心、机械臂、I型稳定
器
)
产品详细介绍现货供应——斯坦尼康稳定器 万德兰翼豹II系列(背心、机械臂、I型稳定器)万德兰“翼豹II”系列专业斯坦尼康仅售:12500.00元(标准配置:专业负载背心、专业双臂机械臂、专业I型稳定器、安装调节基座、专业铝箱)翼豹系列斯坦尼康万德兰“翼豹”系列机械臂1.专用机械臂体的专业结构设计,让高强度、轻质化完美结合;调节简单,易操控的设计更显实用。2.臂体主要部分采用高轻度,轻质航空铝合金CNC精密制造。3.双节双弹簧臂体结构,支持范围广。弹簧部分均为专用高强度军工级合金弹簧,持久耐用。4.超宽的负载范围,每节机械臂都可以轻松调节弹簧的载重量,可以支持到7.5KG(16.5磅)的总重量,即可以支持到4.5KG(10磅)的摄像机。加强版臂体甚至可以支持到7KG(15.5磅)的专业级大型摄像机。5.每个关节安装高品质,精密轴承,臂体操控更加灵活顺畅,满足各种专业拍摄的需求。6.操控性能极佳,适用范围广泛。配合万德兰专用稳定器可以水平180度,上下1.5米的拍摄范围。让您可以轻松实现高角度拍摄,低角度拍摄,左右手互换拍摄,甚至小型摇臂拍摄等等的特殊的镜头拍摄技巧。打破传统斯坦尼康机械手的只能水平跟拍的局限。翼豹负载背心 1.“翼豹”系列的专业负载背心完全是按照人体工程学设计,能过多方位充分分摊整套斯坦尼康的重量,使得重量有效地分解到人体的肩、背、胸、腰、腹等部位。专业摄像师拍摄更轻松,翼豹的承载范围也更加广泛。2.背心的前部胸板和高度调节板均可调节高度,背心的每个锁紧处也均可以自如调节,可以适合大多数专业拍摄者的身材。3.背心的穿着和调节均为免工具,简单易用。这样您在实际使用中,就能节省人力和调节时间,大大提高拍摄效率。4.背心采用了舒适透气的高档复合材料,是您的穿着更为舒适,专业豪华的外观设计,高品质的制造工艺,让每一个专业摄像师都能尽显时尚品味,顶级大师风范。翼豹专业稳定器 1.全航空轻质、高强度铝合金CNC精密制造——做工精细、专业品质。2.万德兰专有设计“双向精密微调云台”——安装简便、调节快捷。3.高精密、低摩擦专用斯坦尼康万向节——拍摄流畅、操控灵活。万向节的免工具上下调节方式——调节平衡快速、简单。4.多方位调节的监视器托架——适用各类环境、观测更清晰、简单。5.“翼豹”专业的稳定器的高端设计和一流的做工、品质,配合万德兰高品质机械臂和豪华的负载背心。必将成为中高端用户的拍摄利器,势将成为影视、电视等专业行业的首选必备斯坦尼康旗舰产品。
德维尼(北京)科技有限公司
2021-08-23
ZnO突波吸收
器
及其制备方法
ZnO突波吸收器及其制备方法,它涉及突波吸收器及其制备方法.为了解决目前的ZnO突波吸收器原料混合均匀性差,粉体粒径大,性能差的问题.ZnO突波吸收器由ZnO瓷片和ZnO瓷片表面的银电极制成;ZnO瓷片由ZnO,Sb
哈尔滨师范大学
2021-05-04
全固态太赫兹前端关
器
键件
1、主要功能和应用领域 针对太赫兹高分辨雷达和通信系统应用需求,研究了常温固态太赫兹连续波发射和接收的总体方案和实现技术,研究了太赫兹平面肖特基势垒二极管非线性模型的精确模型,提出了太赫兹高效倍频电路和低损耗分谐波接收电路的拓扑结构,掌握了太赫兹倍频器和分谐波混频器的优化方法,解决了固态太赫兹关键技术的工艺难题,突破太赫兹连续波发射和接收的关键技术,打破国外技术封锁,提高自主创新能力,形成自主知识产权,相关技术水平达到国际先进,为我国太赫兹技术的发展和太赫兹系统的应用奠定技术基础,提供技术支撑。 2、特色和先进性 1)国内首次报道了400GHz以上频段的太赫兹源,输出功率大于5mW 2)首次开展了太赫兹高功率多管芯二极管的三维电磁模型研究; 3)国内首次报道了220GHz、380GHz和664GHz分谐波混频器,变频损耗指标由于10dB; 4)国内首次开展了基于光电结合的太赫兹高速无线通信系统实验,通信速率大于12.5Gbps; 5)太赫兹核心模块已应用于太赫兹成像和通信系统中。 3、技术指标 太赫兹倍频器指标对比 频段 国外研究机构 电子科技大学 美国VDI FARRAN 仿真 实测 59GHz 26dBm 20dBm 23dBm 17dBm 91.5GHz 22dBm 15dBm 16dBm 13dBm 110GHz 20dBm 12dBm 16dBm 12.5dBm 212.5GHz 15dBm 4dBm 13dBm 7dBm 340GHz 15dBm 4dBm 13dBm 4.5dBm 420GHz 9.5dBm 无 12dBm 4dBm 太赫兹分谐波混频器指标对比
电子科技大学
2021-04-10
自主式水下航行
器
(海洋机器人)
项目成果/简介: 经过多年的努力,国内AUV研究已取得长足进展,然而仍存在可靠性差、智能水平低等问题,难以应对复杂海底环境,不能满足我们对高效率作业和长期自主性的迫切需求。为解决上述关键问题,中国海洋大学致力于研发面向长航程深海观测任务的具有数据驱动能力的新一代AUV系统。在结合自主导航系统精确定位与高性能的运动控制基础上,根据AUV调查任务需求,通过对海量高维观测数据的关键特征实行快速分析,赋予AUV系统对航行路径的智能决策能力,极大提升了海洋调查任务实施的质量与效率。 “旗鱼”系列AUV是具备高智能性、自主性、灵活性的自主式水下机器人,在海洋科学研究、资源调查、应急搜救等民用领域,以及情报侦测、探雷灭雷、战场支援等军事领域发挥着关键作用。旗鱼系列AUV具备如下优点: (1)易操作,具有图形化的任务界面使得任务规划过程简单快捷; (2)易布放和收回,三型AUV都配备专用布放回收吊钩,用户可以使用简易回收杆手动使潜器与母船吊放机构建立连接; (3)大航程,可选高配置电池舱,续航力可增加50%; (4)高航速,水动力学优化设计,航速最高可达5节; (5)高可靠性,声学跟踪功能、AUV缠绕物切断与自主摆脱、冗余自救设计、硬件软件设计和测试等,确保系统高可靠性; (6)模块化设计,系统包含基本配置与用户自定义配置,可根据任务要求更换模块化任务舱段。项目阶段:小试、中试阶段效益分析:民用市场:未来5年,AUV年需求量5~10倍的增长,集中在海洋渔业、港口安防、近海能源设施无人值守、海洋工程服务、海洋观测网等。军用市场:随着新式作战模式的确立,将有爆发时发展,未来海上战争逐渐走向无人化,各种海洋机器人武器系统将大量装备。潜在合作单位:青岛澎湃海洋探索技术有限公司、青岛海力旭机电科技有限公司、青岛华通军工投资有限公司、杭州腾海科技有限公司等。知识产权类型:发明专利 、 软件著作权知识产权编号:ZL200810237864.X 201510789501.7技术成熟度:通过中试技术先进程度:达到国内领先水平成果获得方式:独立研究获得政府支持情况:无
中国海洋大学
2021-04-11
一种微型自主式水下航行
器
本发明公开了一种微型自主式水下航行器,包括机身、安装在机身上的推进单元和控制单元,所述机身的底面中部为导流区,所述推进单元包括多台横置在导流区周边用以控制水流进出导流区下方的双向推进器,所述机身依靠导流区与水流之间的作用力而升降。本发明的微型自主式水下航行器,不仅使运动更加灵活,还可使航行器直接垂直方向运动即上浮或下潜,动力也更加充足,并且有效简化了航行器的结构,控制过程也更简单,提高了工作效率和工作质量,本发明在上升和下沉过程中,可以没有水平的移动,从而使机身运行更平稳,定位更准确。
浙江大学
2021-04-11
首页
上一页
1
2
...
308
309
310
...
486
487
下一页
尾页
热搜推荐:
1
云上高博会企业会员招募
2
64届高博会于2026年5月在南昌举办
3
征集科技创新成果



 搜 索