高等教育领域数字化综合服务平台
云上高博会服务平台
高校科技成果转化对接服务平台
大学生创新创业服务平台
登录
|
注册
|
搜索
搜 索
综合
项目
产品
日期筛选:
一周内
一月内
一年内
不限
电子
控制
技术挂图
严格与高中电子控制技术教材配套使用,适应教学需要。每套18张,每张规格600*500mm。悬挂式,写真制作,带挂轴。内容:航天器控制系统、门锁的演变、自动化生产线、工业化的农业温室、导弹、热气球、宇宙飞船、伽马刀、智能化红绿灯控制系统、数字信号与模拟信号、光盘的工作原理、三人表决器三种基本的逻辑门和门电路波形、TTL和CMOS电路的高低电平、TTL、CMOS部分参数和常用集成门电路和引脚、晶闸管、电子控制系统方框图、全自动洗衣机原理框图。
宁波华茂文教股份有限公司
2021-08-23
风门气动
控制
装置
山东金科星机电股份有限公司
2021-08-17
消防
控制
柜
适用于石油化工、天然气、发电、棉麻纺织、仓库、机场、码头、高层建筑、地铁等行业的消防工程、消防管网增压系统。
山东双轮股份有限公司
2021-06-23
智能分区
控制
主机
产品详细介绍 校园安全控制中心专用设备将学校原有的广播系统、监控系统等进行融合入,使用手机即可对设备进行远程操控管理,同时强调物联集成理念,预留多项端口,可接入校园更多智能硬件设备。该硬件产品为工业级设计,嵌入式系统自动升级免维护,国家教育机构认证许可,7*24小时不间断工作,确保设备质量稳定,同时提供高效优质的售后运维服务。 A6216 校园安全分区控制主机技术特点: √16路独立分区选择开关; √可1-4台功放任意组合输入; √分区随意开关,互不干扰; √每个分区最大容量达1KW; √可控分区:16分区: A组输入:CH1~CH4 B组输入:CH5~CH8
深圳市巨龙科教网络有限公司
2021-08-23
制冷空调电子膨胀阀
控制
策略与
控制
器
该成果是可取代制冷空调系统中热力膨胀阀的较先进技术。
东南大学
2021-04-10
INS
控制
GNSS 基带的开环跟踪误差分析及
控制
方法
本发明公开了一种 INS 控制 GNSS 基带的开环跟踪误差分析及控制方法,本发明基于 GNSS/INS 深 组合接收机的闭环跟踪环结构构建 INS 误差与开环跟踪误差间的拉氏域数学模型;采用拉氏域数学模型 分析基于不同精度等级惯导的开环跟踪误差发散规律;基于开环跟踪误差发散规律提出合理的 INS 控制 GNSS 基带的跟踪机制。本发明方法可用于短时间卫星信号不可用的情况,能有效提高 GNSS 接收机信 号跟踪环路的连续性,从而获取较高精度的连
武汉大学
2021-04-14
一维小体积大行程精密定位工作台(博
实
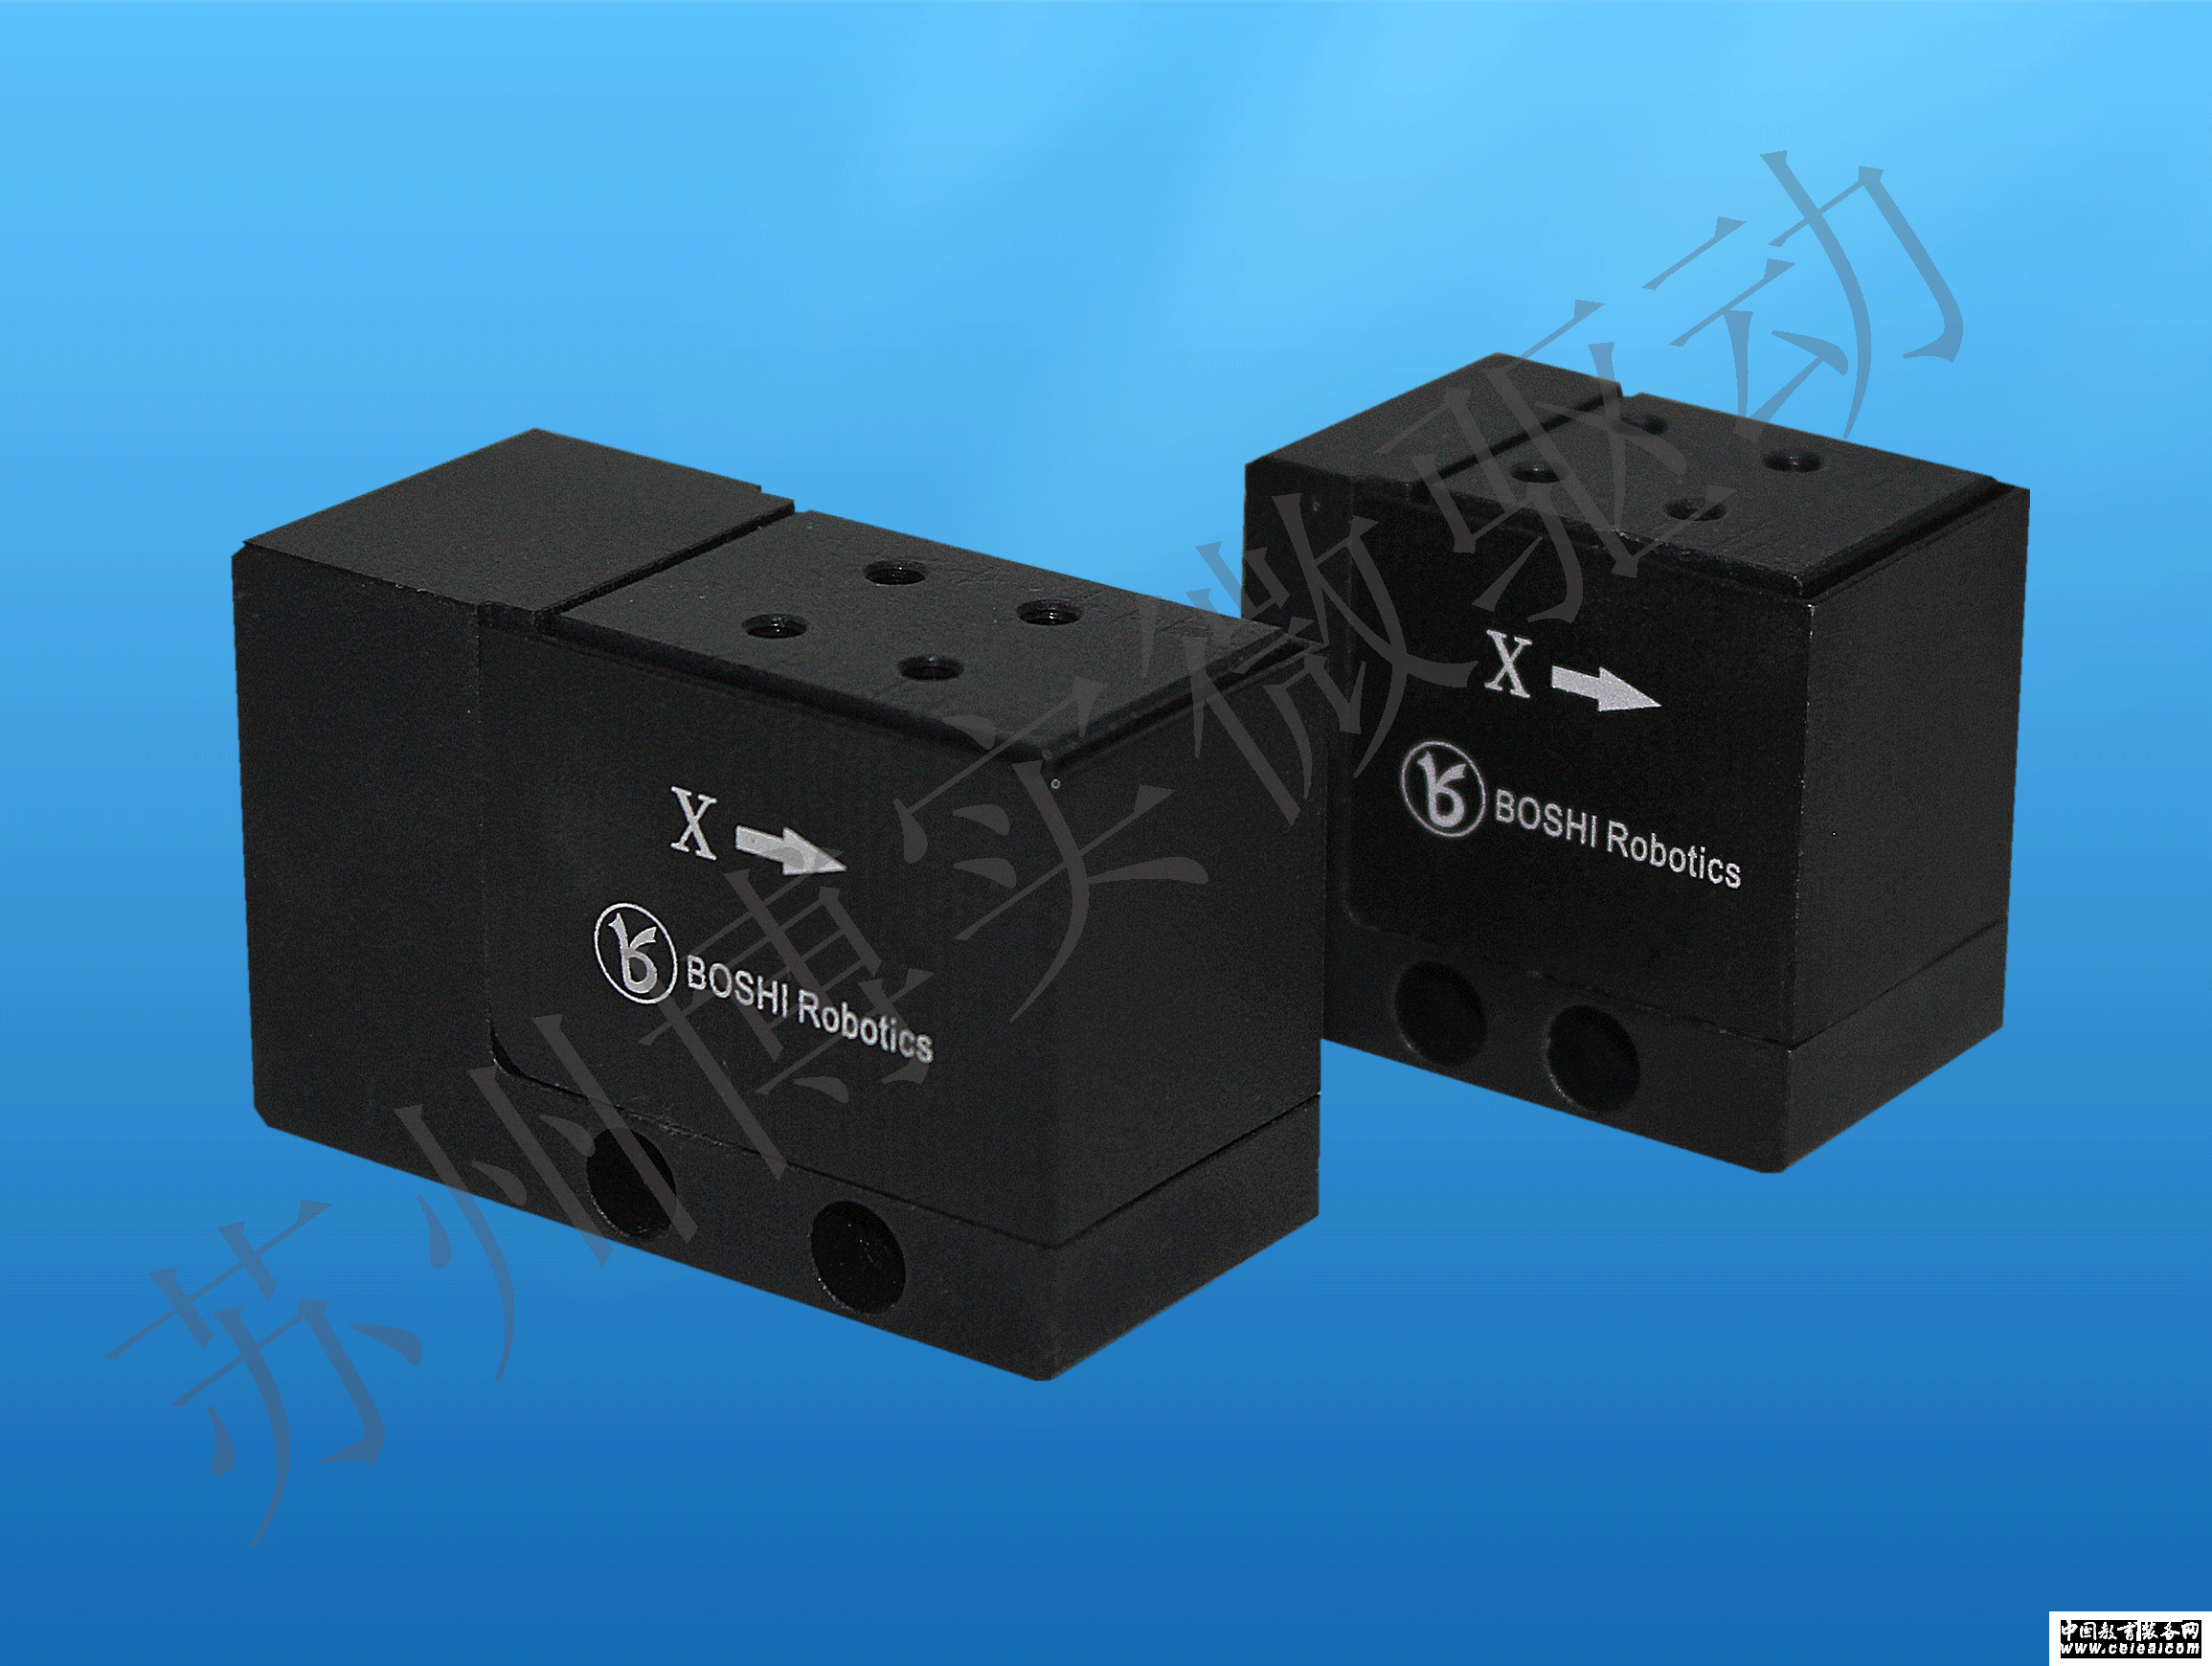
产品详细介绍MPT-1JN/RL20X系列小体积大行程工作台通过特殊的放大机构设计,可实现小体积大行程的运动,最大可以实现X方向160微米的运动。采用柔性铰链机构作为导向机构,这种无摩擦柔性铰链导向系统提供了超高的精度以及很高的快速响应时间。快速定位响应时间仅需要几毫秒,适合动态与静态的应用。
哈尔滨工业大学博实精密测控有限责任公司
2021-08-23
习近平在加强基础研究座谈会上强调 以更大力度更
实
举措加强基础研究 进一步打牢科技强国建设根基
要以更大力度、更实举措加强基础研究,提升我国原始创新能力,进一步打牢科技强国建设根基。
新华社
2026-05-01
重载机械装备多缸协同
控制
液压伺服
系统
的开发与应用
大型重载机械装备是是我国基础设施、资源开发和国防建设急需的重大技术装备。这类装备具有重承载、强冲击和极端环境运行的特点,液力驱动工作中大功率传递和液-固耦合现象极为突出。 基于电液控制发明了阀控缸液压伺服系统的位置和压力主从控制方法,解决重载机械装备运行过程中位置和压力耦合干扰问题,实现多缸液压伺服系统位置和压力的精确控制。同时发明了液压滚切式金属板剪切机的液压系统,通过建立多变量解耦矩阵和多缸运动方程以及无节流损失的压力和位置双向精确控制方程,实现了液压泵、蓄能器组和伺服阀的同步控制,提高了阀控缸液压伺服系统的运动平稳性和可控性。提出多缸液压系统失稳判定方法,得到液压伺服系统稳定运行的必要条件,提高大型重载设备的稳定性。
太原科技大学
2021-05-04
一种基于神经网络的风电磁悬浮偏航
系统
悬浮
控制
方法
本发明涉及一种基于神经网络的风电磁悬浮偏航系统悬浮控制方法,属电气工程技术领域。该方法采用含量化因子的神经网络控制策略,使磁悬浮偏航系统在受到随机干扰情况下,实现稳定悬浮控制:当需要偏航时,首先由悬浮控制器采用PID算法控制励磁电流,使悬浮物向上悬浮至并保持在悬浮平衡点处,得到稳态下外环PID控制器的比例、积分、微分系数参数;其次,悬浮控制器改用含量化因子的神经网络控制策略,获得外环PID控制器参数的调节量;然后由两者求得励磁电流参考值,减去实际值,经内环PID控制器,实时调整励磁电流,实现稳定悬浮。本发明自适应能力强、动态响应快、抗干扰能力强,可确保整个悬浮偏航过程系统性能实时最优。
曲阜师范大学
2021-05-07
首页
上一页
1
2
...
71
72
73
...
640
641
下一页
尾页
热搜推荐:
1
云上高博会企业会员招募
2
64届高博会于2026年5月在南昌举办
3
征集科技创新成果



 搜 索