高等教育领域数字化综合服务平台
云上高博会服务平台 高校科技成果转化对接服务平台 大学生创新创业服务平台 登录 | 注册
|
搜索
搜 索
  • 综合
  • 项目
  • 产品
日期筛选: 一周内 一月内 一年内 不限
基于多相位小波变换和 MTFC 的真彩色图像融合方法
一种基于多相位小波变换和 MTFC 的真彩色图像融合方法,包括将彩色影像从 RGB 色彩空间转换 到 IHS 色彩空间;将彩色图像的亮度分量以及全色影像分别采用两种初始相位参数 I、II 进行小波分解; 根据自适应融合准则,对彩色图像的亮度分量以及全色影像采用初始相位参数 I 进行小波分解的结果进 行融合处理,对彩色图像的亮度分量以及全色影像采用初始相位参数 II 进行小波分解的结果进行融合处 理;进行灰度畸变替换处理;基于 MTFC 复原方法,对经过去畸变处理的亮度成分进行影像复原处理, 得到复原后的亮度分量;对复原后的亮度分量以及彩色影像的色度分量与饱和度分量进行 IHS 反变换, 获取融合后的影像。
武汉大学 2021-04-13
一种基于多尺度梯度差分熵的图像质量评价方法
本发明公开了一种基于多尺度梯度差分熵的图像质量评价方法,包括如下步骤:步骤 1,将原始图 像和失真图像均转换成灰度图像;步骤 2,基于步骤 1 的结果,计算不同尺度空间内的梯度差分熵,并 将不同尺度空间内的梯度差分熵进行加权平均;步骤 3,计算原始图像和失真图像对应的灰度图像均值 的比值;步骤 4,计算原始图像和失真图像对应的灰度图像方差的比值;步骤 5,基于步骤 2,步骤 3 和步骤 4 的结果,进行综合评价。本发明引入尺度空间的基本思想,基于人在不同距离下目标在视网膜 上的形成过程,通过提取尺度空间下的轮廓特征,并通过熵来反映原始图像和失真图像在尺度空间下轮 廓特征的差异,与主观评价结果具有较好的一致性。 
武汉大学 2021-04-13
基于局部不变几何特征的广义霍夫变换图像匹配方法
本发明公开了一种基于局部不变几何特征的广义霍夫变换图像 匹配方法,用于实现对具有任意旋转角度的目标图像的匹配,其特征 在于,该方法包括对模板图像进行预处理的步骤和利用该模板图像的 处理结果对目标图像进行匹配的步骤,其中,模板图像处理步骤中包括提取图像各边缘点并建立边缘点匹配特征关系,所述目标图像进行 匹配时先提取目标图像的各边缘点,再利用上述建立的边缘点匹配特 征关系对提取的图像进行匹配,从而获得匹配位置点和相应的旋转角 度,完成目标图像匹配。本发明的方法通过改进传统的广义霍夫变换, 建立改进的参考表,能够对任意角度旋转的目标图像进行匹配,具有 很高的匹配速度和匹配精度。 
华中科技大学 2021-04-11
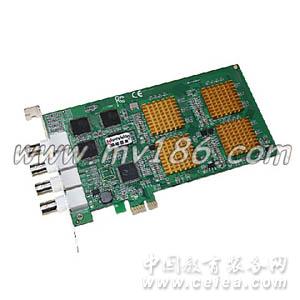
MV-E8100 PCI-E四路高清实时图像采集卡
产品详细介绍 【产品简介】 MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡是基于PCI-E X1总线结构开发的四路高清实时图像采集卡,数据传输速率可达 250MByte/S,为了更好的为行业客户提供更优质的产品和服务,维视公司针对流媒体应用,多媒体视频点播、在线直播、录播,大屏幕拼接、屏幕边缘融合、工业多路图像采集处理、机器视觉图像处理分析、智能交通、电子警察、车牌识别、抓拍等领域的应用特点推出的新一代图像产品。 MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡使用第四代Philips公司非常精良的10bit A/D芯片,采用4线3D梳状滤波器能自动消除噪点、抗混叠滤波等技术,使图像清晰度更高、图像采集的实时性能更强,采样频率更高,完美解决了运动图像采集处理的拉毛、拖尾、撕裂等现象,PCI-E X1总线结构解决了PCI总线视频图像采集卡大尺寸多路图像采集拉丝的问题,使图像色彩真实,层次感好过度清晰,板卡性能稳定,免除了客户因图像采集质量不高影响整个设备性能的烦恼。 【性能指标】 l 可同时采集四路标准PAL、NTSC制式彩色/黑白信号,一槽四卡,总帧率100帧/s; l MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡可支持四路复合视频输入; l 采用第四代最新Philips的10bit A/D芯片,黑白方式10bit,彩色方式RGB各10bit;、 l 四路同时可采集最大分辨率为PAL:768×576×32bit×25fps,NTSC:640×480×32bit×30fps支持一机多卡; l MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡支持任意形状的图像采集,持裁剪与比例压缩模式; l 可实时采集单场、单帧,任意间隔以及连续帧的图象; l MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡亮度、对比度、色度、饱和度,画面大小比例均软件调节; l MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡具有软件字符图形叠加,硬件上下镜像反转功能;  l 可实现实时图像采集通过PCI-E X1总线传递至计算机内存; l 四通道实时图像采集卡支持计算机内容与图像同屏显示。; l MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡采集格式:如RGB555、RGB24、YUY2、YVU9、YV12等; l 该产品为MV-800系列产品的升级产品,对于老客户开发好的系统软件不用做任何改动即可完美兼容。 l MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡底层程序稳定,功能丰富、开发简便、便于程序移植,供货稳定,无需担心停产。 l 硬件兼容性能好,工作稳定可靠。可在兼容机、原装机/工控机上,甚至在高温、电弧焊接、石油勘探现场等恶劣环境下都能良好地稳定工作。 【开发工具】 l MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡操作系统支持:Windows 2000、XP、Vista、Win7。 l SDK支持:VC、VB、Delphi。提供演示程序及演示程序源代码! l MV-E8100四路高清采集卡,四路实时采集卡,PCI-E四路采集卡驱动支持:WDM、VFW、DirectX、OpenCV、Matlab、LabView、Halcon、MIL。 【应用领域】 l 流媒体领域:多媒体视频录播、在线直播、点播系统、大屏幕拼接、屏幕边缘融合等。 l 工业领域:生产线在线检测、机器视觉成像系统、工业图像处理等; l 科学研究:模式识别、图像采集算法研究、图像处理、建模等; l 交通领域:电子警察、车牌识别、道路抓拍;
维视数字图像(北京)有限公司 2021-08-23
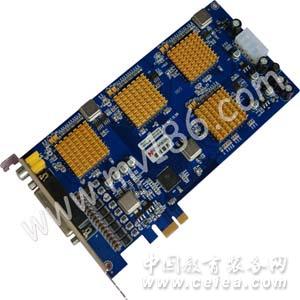
MV-E8800 PCI-E 8路高清实时图像采集卡
产品详细介绍 【多路图像采集卡特点简介】 MV-E8800 PCI-E多路图像采集卡 高清图像采集卡 高分辨率图像采集卡是对系统开发商进行多路视频图像开发的PCI-E图像采集卡,它采用PCI-E X1总线作为数据存取通道,(独立带宽,高于PCI共享带宽模式),总线数据传输速率可达250MByte/S,实时并行处理技术使图像采集速度更快,可以采集到更多通道和更大尺寸的视频图像。解决了PCI总线视频图像采集卡大尺寸多路图像采集拉丝的问题 ,采用超强的10bit AD转换芯片,相对于8bit、9bit AD转换来说,不管是图像质量还是颜色的饱和度方面都要强很多,它具有的4线3D梳状滤波器能自动消除噪点,它的图像质量要更好. 采样频率更高,运动图像软件处理不拉毛、不拉丝、不托影,图像质量得到最大增强,性能更为稳定。 MV-E8800 PCI-E 8通道多路图像采集卡 高清图像采集卡 高分辨率图像采集卡用于交通路口电子警察,工业图像检测,大屏幕视频显示、多路图像同时抓拍,并提供给您方便的二次开发包(DLL),甚至还能根据用户要求直接修改底层软件,令我们的图像卡更好地配合您的系统。 【高清图像采集卡性能指标】 l       8路PAL,NTSC彩色或黑白视频信号同时输入,同时显示。  l      MV-E8800 8通道多路图像采集卡 高清图像采集卡 高分辨率图像采集卡用10bit高清晰度图像芯片,图像色彩更真实,清晰度更高。  l      图像分辨率最高:768 X 576 X 32BIT; NTSC 640 X 480 X 32BIT。 l      支持任意形状的图像采集。支持裁剪与比例压缩模式。 l      MV-E8800 8通道实时图像采集卡支持计算机内容与图像同屏显示。  l      MV-E8800 8通道实时图像采集卡亮度、对比度、色调、色饱和度软件可调。 l      MV-E8800 8通道多路图像采集卡 高清图像采集卡 高分辨率图像采集卡可在图象上实时叠加字符、图形、文字功能  l      MV-E8800 8通道实时图像采集卡支持单场、单帧、连续场、连续帧的采集方式,支持单机多卡。  l      软件功能丰富完善、开发简单方便,在Microvison图像采集卡中容易移植; l     MV-E8800 8通道多路图像采集卡 高清图像采集卡 高分辨率图像采集卡可在外部视频上叠加文字和图像,实时显示在计算机屏幕上; l      底层程序稳定,功能丰富、开发简便、便于程序移植,供货稳定,无需担心停产。 l      硬件兼容性能好,工作稳定可靠。可在兼容机、原装机/工控机上,甚至在高温、电弧焊接、石油勘探现场等恶劣环境下都能良好地稳定工作。 【高分辨率图像采集卡开发工具】 l     操作系统支持:Windows 2000、XP、Vista。 l     SDK支持:VC、VB、Delphi。提供演示程序及演示程序源代码! l     驱动支持:WDM、VFW、DirectX、OpenCV、Matlab、LabView、Halcon、MIL。 【典型应用】 工业检测、智能交通、医学影像、车牌抓拍、工业监控、仪器仪表、大屏幕显示、机器视觉等领域。
维视数字图像(北京)有限公司 2021-08-23
一种高精度的航空发动机叶片自动三维测量方法和系统
本发明公开了一种高精度的航空发动机叶片自动三维测量方法, 包括以下步骤:1)配准:将设计模型所处的设计坐标系与工件实体所 处的测量坐标系进行配准;2)路径规划:通过数据处理装置规划距离 传感器在测量过程中的运动路径,以使工件实体上的被测区域一直处 于距离传感器的测量范围内;3)自动测量:距离传感器对工件实体的 正面区域和反面区域进行采样,得到工件实体的完整表面轮廓。本发 明使用距离传感器作为测量终端,可以获得被测区域
华中科技大学 2021-04-14
LG-MPS03型 柔性自动化生产线及工业机器人应用实训系统
一、技术参数要求: 1、输入电源:单相三线AC220V ±10%  50Hz 2、工作环境:环境温度范围为-5℃~+40℃ 相对湿度<85%(25℃)海拔<4000m 3、装置容量:<1.5kVA 4、设备外型尺寸:376cm×180cm×150cm 5、单站工作台尺寸:860mm×470mm×1500mm 二、系统组成要求: (一)上料检测单元 由料斗、回转台、货台、螺旋导料机构、直流减速电机(10W/24V  5r/m)、光电开关、电气安装板等组成。主要完成将工件从回传上料台依次送到搬运工位。 (二)搬运站 由机械手、横臂、回转台、机械手爪、旋转气缸等组成,主要完成对工件的搬运。 (三)加工单元 由旋转工作台、平面推力轴承、直流减速电机(10W/24V  5r/m)、刀具库(3种刀具)、升降式加工系统、加工组件、检测组件、光电传感器、转台到位传感器、步进电机、步进电机驱动器、电气挂板等组成。主要完成物料加工和深度的检测。工件在旋转平台上被检测及加工。旋转平台由直流电机驱动。平台的定位由继电器回路完成,通过电感式传感器检测平台的位置。工件在平台并行完成检测及钻孔的加工。在进行钻孔加工时,夹紧执行件夹紧工件。加工完的工件,通过电气分支送到下一个工作站。 (四)搬运单元 由机械手、直线移动机构、无杆气缸、薄型气缸、单杆气缸、平行气夹、工业导轨、电气安装板等组成,主要完成对工件的提取及搬运。提取装置上的气爪手将工件从前一站提起,并将工件根据前站的工件信息结果传送到下一单元。本工作单元可以与其他工作单元组合并定义其他的分类标准,工件可以被直接传输到下一个工作单元。 (五)传送带站 由输送带、检测机构、推料气缸、分拣料槽、交流电动机、变频器、同步带轮、光电传感器、色标传感器等组成,主要完成对工件的输送及分拣。 (六)安装站 由料筒、换料机构、推料机构、旋转气缸、真空吸盘、摇臂、电气安装板等组成,主要完成对两种不同工件的上料及安装。为系统逐一提供两色小工件。供料过程中,由双作用气缸从料仓中逐一推出小工件,接着,转换模块上的真空吸盘将工件吸起,转换模块的转臂在旋转缸的驱动下将工件移动至下一个工作单元的传输位置。 (七)机器人安装单元 由机器人、控制器、气爪等组成,主要完成对工件的搬运,装配。 (八)分类单元 由步进电机、步进电机驱动器、滚株丝杆、立体库、推料气缸、电感传感器、电磁阀、电气安装板等组成。主要完成对成品工件分类存储。 (九)主控单元: 主要完成监视各分站的工作状态并协调各站运行,完成工业控制网络的集成。总线结构采用工业以太网通信,使各站之间的控制信息和状态数据能够实时相互交换。 (十)MCGS工业组态监控软件: 当8个单元全部进入联网状态时,管理员能够通过组态监控机中各种组态按钮方便的控制整个系统的运行、停止等。每个单元的工作状态以及工件的材质、颜色等在监控画面上也能够清楚的看到。  
北京智控理工伟业科教设备有限公司 2022-06-30
基于自相关的大型轴流风机不平衡量的识别方法
本发明公开了一种基于自相关的大型轴流风机不平衡量的识别方法。方法:1)假设轴流风机振动由不平衡量引起,定义轴流风机振动信号工频信号的幅值与其他频率信号的幅值之比大于等于二,采样长度大于转速信号周期;2)对轴流风机振动信号进行低通滤波;3)进行二重自相关,从轴流风机振动信号众多频率成分中分离出工频成分;4)进行有效值计算,还原出轴流风机振动信号中工频成分幅值;5)用测幅法进行动平衡,确定轴流风机不平衡质量的大小和位置。本发明可以在不提取键相信号的前提下,从复杂振动信号中有效分离出不平衡振动幅值分量,最终通过测幅平衡法找出轴流风机的不平衡大小和位置,有较大的工程应用价值。
浙江大学 2021-04-11
一种基于摄动随机有限元的随机动载荷识别方法
本发明提供了一种基于摄动随机有限元的随机动载荷识别方法,对含不确定性参数的结构开展同工况下多次模态试验,计算其不确定性刚度、质量和阻尼矩阵,对不确定性刚度、质量和阻尼矩阵进行展开,计算格林函数矩阵,建立基于摄动随机有限元的不确定性动力学模型,测量随机动载荷作用下含不确定性参数结构的随机位移响应样本,利用随机位移响应样本均值识别结构上所受随机动载荷的均值,计算仅考虑动载荷随机性引起的随机位移响应协方差的近似值,识别获取随机动载荷的统计特征。利用本发明方法,可以同时考虑动响应、结构系统和动载荷的不确定性,利用实测动响应样本识别获取结构动载荷的统计特征,可以为工程结构提供丰富的动载荷信息,更有利于工程结构的安全评估和优化设计。
东南大学 2021-04-11
一种相控阵三维声学摄像声纳动静目标识别方法
本发明公开了一种相控阵三维声学摄像声纳动静目标识别方法,包括目标聚类步骤、目标特征提取步骤和目标特征匹配步骤。通过遍历声纳数据点,利用数据点之间的距离连通性对目标进行聚类,得到单帧图像中的各个独立目标;对聚类后的各个目标进行三维特征提取,包括目标总点数、目标质心、距离跨度和边界信息等;对相邻两帧中处于重叠区域的目标进行前后帧的特征匹配,通过合理设定各个特征参数的权重值,计算各个特征参数与权重值的累加和,实现动静目标的有效识别。该方法布局严谨、高实时高精度、准确率高、可扩展性强,有效地实现了三维声纳目标动静目标识别功能。
浙江大学 2021-04-11
首页 上一页 1 2
  • ...
  • 82 83 84
  • ...
  • 643 644 下一页 尾页
    热搜推荐:
    1
    云上高博会企业会员招募
    2
    64届高博会于2026年5月在南昌举办
    3
    征集科技创新成果
    中国高等教育学会版权所有
    北京市海淀区学院路35号世宁大厦二层 京ICP备20026207号-1