高等教育领域数字化综合服务平台
云上高博会服务平台 高校科技成果转化对接服务平台 大学生创新创业服务平台 登录 | 注册
|
搜索
搜 索
  • 综合
  • 项目
  • 产品
日期筛选: 一周内 一月内 一年内 不限
电脑声像教学仪屏幕与投影机
产品详细介绍
甘肃省兰州市新华电器有限公司 2021-08-23
多功能语言教学机EDT-520
产品详细介绍有线话筒、磁带录放、高保真扩音;强劲的大功率输出,有效功率25W(最大输出功率35W);高低音增益补偿,LED电平指示;磁带计数器指示;线路输入、输出耳机插孔;整机简洁,操作简便;进口机芯,结构紧凑,结实耐用;高保真200秒磁带电脑复读;高保真200秒话筒录音电脑复读;跟读对比,磁带母音保留。
深圳市爱迪特电子厂 2021-08-23
多功能语言教学机EDT-519
产品详细介绍有线话筒、磁带录放、高保真扩音;强劲的大功率输出,有效功率25W(最大输出功率35W);高低音增益补偿,LED电平指示;磁带计数器指示;线路输入、输出耳机插孔;整机简洁,操作简便;进口机芯,结构紧凑,结实耐用。
深圳市爱迪特电子厂 2021-08-23
工程投影机AL-TU22K
性能极佳T系列工程投影机,30000流明体积最小,专业级激光高亮工程投影机。
深圳光峰科技股份有限公司 2022-09-19
激光商教机AL-LW430UST
深圳光峰科技股份有限公司 2022-09-19
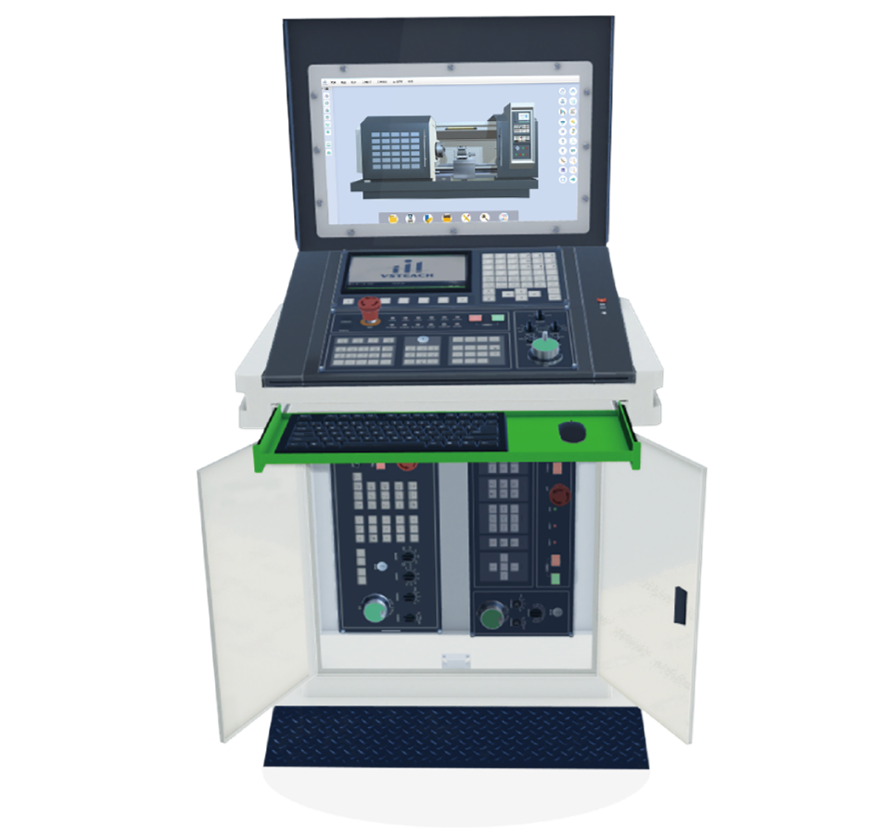
云数控实训一体机
数控云实训系统,针对加工制造大类相关的理论学习、技能培训、技能鉴定及生产设备数据采集反馈系统的线上、线下虚实结合的数控技术人员培训系统。是响应国家绿色技能培训的号召,将信息化、工业化、绿色技能三方融合,服务于产教融合,面向职业院校、企业培训等,进行低成本、高质量、大规模、智能化的数控技术人才培养的解决方案。系统采用真实的数控机床操作面板与数控机床仿真模型进行交互操作,完全再现机床编程、操作全流程。降低培训场地、设备、耗材的同时,突出数控机床实际动手操作能力,提高培训效果。系统具有完整的云计算架构,兼容多种类工业通信协议,可采集生产设备、控制系统和工业产品等各类工业数据,积累存储一定规模的工业数据,对企业生产制造提供技术服务。
上海巅思智能科技有限公司 2023-03-09
混凝土硫酸盐干湿循环试验机
执行标准:GB/T 50082-2009,JTG 3420-2020 本试验仪器操作方便,参数设置后即可自动进行试验,是检测混凝土试件抗硫酸盐侵蚀试验的专用设备。 本设备采用工控电脑控制系统工作,整个试验过程全自动进行,试验中用户可自行查看历史数据、历史曲线、运行时间、试验次数等参数,可断电后自动恢复并继续试验。 试验机由全不锈钢箱体、制冷系统、加热系统、进排液系统及电脑控制组成,您可以安全放心的长期使用。
北京耐尔得智能科技有限公司 2023-03-17
激光雕刻机HW-3232LR
无锡华文默克仪器有限公司 2024-02-26
欠驱动非线性桥式吊车自动控制系统设计
项目的背景及目的 桥式吊车是一种十分常见的装配运输工具,在港口、仓库、建筑工地等场所得到了广泛的应用,当前,对于桥式吊车主要还是通过有经验的工人来进行操纵的,存在着培训周期长,劳动强度大,工作效率低,安全性不高等缺点。为此,设计一套操作方便的吊车自动控制系统,可以提高吊车系统的工作效率与安全性能, 并将工作人员从当前这种艰苦的工作环境中解放出来。 技术原理与工艺流程1)桥式吊车自动控制系统设计 桥式吊车自动控制系统主要包括三个部分:吊车控制单元,工作空间监控单元,和操作单元。控制单元是整个系统的核心部分,它主要负责吊车的作业控制。该单元接收来自操作员的命令,还接收来自工作环境监测单元的环境信息,从而实现自动避障或紧急制动。监测单元主要由多个CCD摄像头和图像处理器构成,主要包括两方面功能:将采集到的环境图像实时地传输到操作单元;对环境信息进行处理,得到障碍位置信息传输给控制单元以实现自动避障。操作单元是桥式吊车自动控制系统的人机接口。 2)桥式吊车实验平台 桥式吊车实验平台主要由机械主体,驱动装置,测量装置和控制系统四部分组成。机械主体是指桥式吊车的机械部分。驱动部分根据控制量来为机械部分提供相应的力/力矩,从而实现对负载的安全、平稳运送。控制系统的控制命令是跟据吊车系统的动力学模型以及实时状态反馈来在线计算的,而实时状态的反馈则通过测量部分(主要包括编码器等传感元件)来完成。 主要技术性能指标Ø 桥式吊车自动控制系统桥式吊车实验平台主要技术指标:l  负载定位精度:5mm。l  负载摆角抑制:-10度~10度。l  具有负载紧急制动能力。l  友好的人机界面。Ø  桥式吊车实验平台主要技术指标:l  外形尺寸:2m×1.2m×0.5m。l  控制周期:<1ms。l  控制方式:力控制。    技术水平及用途 本项目得到天津市自然科学基金项目支持,应用行业  1.运输 2.工业 3.建设。本项目的应用可以提高桥式吊车系统的工作效率与安全性能, 既可将工作人员从艰苦的工作环境中解放出来,又可以增加桥式吊车在危险、极端环境下的作业能力。此外,本项目所设计开发的桥式吊车实验平台,也可以用于各大高校研究所进行非线性欠驱动系统教学、科研的平台。 应用前景分析及效益预测本项目的研究成果,可以有效地提高桥式吊车系统的装运效率,减小系统操作复杂度,降低劳动强度,增加系统的安全可靠性。从而将科学技术转化为生产力,创造出良好的经济效益。同时,随着素质教育的进一步深化,各大高校正不断地寻求良好的实验平台以提高学生的动手能力和学习兴趣,桥式吊车作为一种典型的欠驱动非线性系统是一个很好的研究对像,因此,项目组所设计开发的桥式吊车实验平台在教学、科研上也有广阔的应用前景。
南开大学 2021-04-11
一种面向视觉监控的自动导航巡逻机器人
随着社会经济的发展,医院、车站、机场等大型场所的规模和数量不断扩大,其保安巡逻 自动化需求将日趋迫切。目前依赖于人力巡逻或CCD定位监控已不能满足夜间保安的要求, 采用保安巡逻机器人实行定时、定点监控巡逻与不间断流动巡逻结合将是目前最佳的解决方 案。 为了实现保安巡逻的各项功能,使系统在总体性能上满足实时性、可靠性和方便性的要 求。远程操作计算机远离移动机器人的工作现场,操作者通过这台计算机实现对机器人的远程 操作控制,其实现的功能有:网络通信、视频的解压缩和显示、非视觉传感器信息的可视化显 示、移动机器人工作状态的显示和接收操作者通过控制设备对移动机器人下达的控制命令。 移动机器人平台由移动机器人信息处理及操作系统、道路识别系统、视频采集系统、非视 觉传感器信息采集系统和伺服驱动系统组成,其中移动机器人上位机系统实现的功能有:网络 通信、视频信息压缩、视频信息识别、非视觉传感器信息的处理、移动机器人的运动规划和运 动控制。本项目创新点如下: (1) 基于区域矢量化道路识别 对车道线进行区域矢量化,并对获取的车道线进行数学分析及建模,用以后续的自动导航 控制。 (2) 基于多信息融合的自动导航 本巡逻机器人自动导航系统采用多信息融合,结合视觉信息和GPS定位。视觉信息用来识 别车道线进行导航,而GPS可以提供必要的导航信息,对视觉信息的不足进行补充。 (3) 巡逻机器人组网及远程控制 巡逻机器人控制系统接入无线网络,可以通过控制端PC对机器人发送指令,使其按所发 送的指令自动到达指定站点。机器人之间应该也能够互相通信,这样才能够及时的避免冲撞以 及交换信息。
华东理工大学 2021-04-11
首页 上一页 1 2
  • ...
  • 186 187 188
  • ...
  • 271 272 下一页 尾页
    热搜推荐:
    1
    云上高博会企业会员招募
    2
    64届高博会于2026年5月在南昌举办
    3
    征集科技创新成果
    中国高等教育学会版权所有
    北京市海淀区学院路35号世宁大厦二层 京ICP备20026207号-1