高等教育领域数字化综合服务平台
云上高博会服务平台 高校科技成果转化对接服务平台 大学生创新创业服务平台 登录 | 注册
|
搜索
搜 索
  • 综合
  • 项目
  • 产品
日期筛选: 一周内 一月内 一年内 不限
不锈钢管列置双TIG电弧高效低能耗焊接生产技术
广泛应用于汽车、锅炉及装备制造等行业的不锈钢焊管是我国钢铁行业重点发展的高端不锈钢精品深加工产品,其由钢带卷制成管而由钨极氩弧焊接(TIG)而成,但在高速焊接生产过程中会出现咬边和驼峰焊道成形缺陷,成为不锈钢管高效焊接生产的技术“瓶颈”和行业技术发展的堵点、难点。基于此,通过研究揭示不锈钢管TIG焊接生产提速后出现的咬边、驼峰焊道表面成形缺陷形成机理,提出利用辅助TIG电弧对熔池进行热力联合调控抑制高速TIG焊接过程中咬边和驼峰焊道的形成,发明了列置双TIG电弧(Tandem TIG)高效低能耗焊接工艺,将咬边和驼峰焊道缺陷防止在萌芽状态;与单TIG焊相比,焊接速度提高1倍以上,能耗降低20%以上,很好地解决了焊接高质量和高效率难平衡的问题;开发了钨极烧蚀在线监测系统和不锈钢管在线固溶热处理系统,实现了不锈钢管高效、低能耗、低成本焊接生产,提升了不锈钢焊管行业技术水平。在此基础上,基于相同热力调控理念开发了TIG电弧辅助MIG/MAG电弧高速焊接工艺,焊接速度提高75%。项目累计授权发明专利5件,制定团体标准2项,工信部认定节能技术1项,获中国专利优秀奖等科技奖励6项。项目成果推动和引领不锈钢焊管生产向高效、低能耗方向发展,具有显著的技术优势和应用前景。 (a)工艺原理 (b)列置双TIG电弧和熔池图像 图1 列置双TIG电弧高速焊接工艺原理 (c)铁素体不锈钢焊管 (d)奥氏体不锈钢焊管 图2 不锈钢管列置双TIG电弧高速焊接生产 图3 钨极烧损在线监测系统 图4 奥氏体不锈钢管高速焊接生产过程中在线固溶热处理工艺流程
山东大学 2025-02-08
一种用于放电等离子体的双激励源信号同步调试方法
本发明提供了一种基于等离子体源的双高频高压信号同步调试方法,步骤S01:对于不存在信号输出端口的高频电源端从高压输出端进行采样。步骤S02:从高压输出的信号首先经过采样电路等比例采样到ADC的输入范围±5V以内,通过ADC和RAM系统的通信完成逻辑的控制运行。步骤S03:获取采样数据并处理,过固定的延时,通过GPIO口输出PWM信号给另外一台电源的IGPT控制端口,通过延时来实现两个电源从某一时刻达到信号的同步输出。本发明能够精确地调节和同步高频与高压信号,确保等离子体源在最佳工作状态下运行。不仅提高了信号的同步性和稳定性,还具有较高的自动化水平,能够在复杂环境下实现对信号源的精确控制。
南京工业大学 2021-01-12
一种垂直轴风力机的双侧对称耦合自适应弹片装置
本发明涉及垂直轴风力机技术领域,公开了一种垂直轴风力机的双侧对称耦合自适应弹片装置,包括:翼型主体以及设于翼型主体上的弹片;所述翼型主体的前缘表面的两侧对称开设有相同的凹槽;两个所述弹片分别设于两个所述凹槽内;两个所述弹片与所述翼型主体之间的间隙形成导流室;所述翼型主体的凹槽处开设有贯穿式定位孔;两个所述弹片通过高强纤维绳索连接,且所述高强纤维绳索贯穿所述贯穿式定位孔;两个所述弹片的前端直径的旋转中心处设有扭转弹簧;本发明通过双侧对称耦合自适应弹片装置的协同控制,实现了垂直轴风力机全运行域流动分离抑制和气动性能的提升。
上海理工大学 2021-01-12
一种基于双路电流平衡及隧道掘进机的地质超前探测方法
本发明公开了一种基于双路电流平衡及隧道掘进机的地质超前探测方法,其包括以下步骤:(1)提供位于待测地质体内的隧道掘进机及光纤电流传感器,所述隧道掘进机包括护盾、刀盘及连接所述护盾及所述刀盘的主驱动轴承;所述光纤电流传感器缠绕在所述主驱动轴承上,其用于测量流经所述主驱动轴承的电流值;(2)提供双路恒流源,所述双路恒流源的两路电流同时分别施加于所述护盾及所述刀盘;(3)调节两路电流的大小,使所述光纤电流传感器的示数保持为0;(4)根据电压与电流的关系分别计算出所述隧道掘进机的侧向地质体及前方地质体的视电阻率,进而依据计算结果分别分析所述侧向地质体及所述前方地质体的地质状况。
华中科技大学 2021-04-14
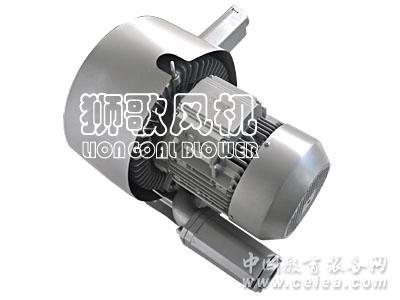
狮歌2LG740双段式高压风机厂家直销价格优惠
产品详细介绍首普机电作为专业的双段式高压风机制造商,我们为全国商家提供稳定的高质量的双段式高压风机供应,同时提供全面的信息咨询服务,关于狮歌2LG740双段式高压风机厂家直销价格优惠一系列问题,欢迎您加工作人员QQ为您解答! 狮歌2LG740双段式高压风机厂家直销价格优惠特点:1外形美观(铝合金外壳)2压力高 3噪音低 4无油无污染5环保节能 6体积小 重量轻 易于安装7无震动 良好稳定的动态平衡8可连续运转 使用寿命长9风冷冷却 10易维护11国家专利技术-- 双侧轴承平衡结构设计。 如你需要更详细的了解狮歌2LG740双段式高压风机厂家直销价格优惠或罗茨风机、透浦式鼓风机等具体的型号参数,请点击前面的关键词查看!
首普国际机电有限公司东莞销售部 2021-08-23
欠驱动非线性桥式吊车自动控制系统设计
项目的背景及目的 桥式吊车是一种十分常见的装配运输工具,在港口、仓库、建筑工地等场所得到了广泛的应用,当前,对于桥式吊车主要还是通过有经验的工人来进行操纵的,存在着培训周期长,劳动强度大,工作效率低,安全性不高等缺点。为此,设计一套操作方便的吊车自动控制系统,可以提高吊车系统的工作效率与安全性能, 并将工作人员从当前这种艰苦的工作环境中解放出来。 技术原理与工艺流程1)桥式吊车自动控制系统设计 桥式吊车自动控制系统主要包括三个部分:吊车控制单元,工作空间监控单元,和操作单元。控制单元是整个系统的核心部分,它主要负责吊车的作业控制。该单元接收来自操作员的命令,还接收来自工作环境监测单元的环境信息,从而实现自动避障或紧急制动。监测单元主要由多个CCD摄像头和图像处理器构成,主要包括两方面功能:将采集到的环境图像实时地传输到操作单元;对环境信息进行处理,得到障碍位置信息传输给控制单元以实现自动避障。操作单元是桥式吊车自动控制系统的人机接口。 2)桥式吊车实验平台 桥式吊车实验平台主要由机械主体,驱动装置,测量装置和控制系统四部分组成。机械主体是指桥式吊车的机械部分。驱动部分根据控制量来为机械部分提供相应的力/力矩,从而实现对负载的安全、平稳运送。控制系统的控制命令是跟据吊车系统的动力学模型以及实时状态反馈来在线计算的,而实时状态的反馈则通过测量部分(主要包括编码器等传感元件)来完成。 主要技术性能指标Ø 桥式吊车自动控制系统桥式吊车实验平台主要技术指标:l  负载定位精度:5mm。l  负载摆角抑制:-10度~10度。l  具有负载紧急制动能力。l  友好的人机界面。Ø  桥式吊车实验平台主要技术指标:l  外形尺寸:2m×1.2m×0.5m。l  控制周期:<1ms。l  控制方式:力控制。    技术水平及用途 本项目得到天津市自然科学基金项目支持,应用行业  1.运输 2.工业 3.建设。本项目的应用可以提高桥式吊车系统的工作效率与安全性能, 既可将工作人员从艰苦的工作环境中解放出来,又可以增加桥式吊车在危险、极端环境下的作业能力。此外,本项目所设计开发的桥式吊车实验平台,也可以用于各大高校研究所进行非线性欠驱动系统教学、科研的平台。 应用前景分析及效益预测本项目的研究成果,可以有效地提高桥式吊车系统的装运效率,减小系统操作复杂度,降低劳动强度,增加系统的安全可靠性。从而将科学技术转化为生产力,创造出良好的经济效益。同时,随着素质教育的进一步深化,各大高校正不断地寻求良好的实验平台以提高学生的动手能力和学习兴趣,桥式吊车作为一种典型的欠驱动非线性系统是一个很好的研究对像,因此,项目组所设计开发的桥式吊车实验平台在教学、科研上也有广阔的应用前景。
南开大学 2021-04-11
一种面向视觉监控的自动导航巡逻机器人
随着社会经济的发展,医院、车站、机场等大型场所的规模和数量不断扩大,其保安巡逻 自动化需求将日趋迫切。目前依赖于人力巡逻或CCD定位监控已不能满足夜间保安的要求, 采用保安巡逻机器人实行定时、定点监控巡逻与不间断流动巡逻结合将是目前最佳的解决方 案。 为了实现保安巡逻的各项功能,使系统在总体性能上满足实时性、可靠性和方便性的要 求。远程操作计算机远离移动机器人的工作现场,操作者通过这台计算机实现对机器人的远程 操作控制,其实现的功能有:网络通信、视频的解压缩和显示、非视觉传感器信息的可视化显 示、移动机器人工作状态的显示和接收操作者通过控制设备对移动机器人下达的控制命令。 移动机器人平台由移动机器人信息处理及操作系统、道路识别系统、视频采集系统、非视 觉传感器信息采集系统和伺服驱动系统组成,其中移动机器人上位机系统实现的功能有:网络 通信、视频信息压缩、视频信息识别、非视觉传感器信息的处理、移动机器人的运动规划和运 动控制。本项目创新点如下: (1) 基于区域矢量化道路识别 对车道线进行区域矢量化,并对获取的车道线进行数学分析及建模,用以后续的自动导航 控制。 (2) 基于多信息融合的自动导航 本巡逻机器人自动导航系统采用多信息融合,结合视觉信息和GPS定位。视觉信息用来识 别车道线进行导航,而GPS可以提供必要的导航信息,对视觉信息的不足进行补充。 (3) 巡逻机器人组网及远程控制 巡逻机器人控制系统接入无线网络,可以通过控制端PC对机器人发送指令,使其按所发 送的指令自动到达指定站点。机器人之间应该也能够互相通信,这样才能够及时的避免冲撞以 及交换信息。
华东理工大学 2021-04-11
一种基于电子信息技术的自动测试设备
成果描述:本实用新型公开了基于电子信息技术的自动测试设备,包括第一壳体,所述第一壳体的顶部安装有第二壳体,且第一壳体和第二壳体为长方体结构,第一壳体和第二壳体的侧边之间安装有密封件,且密封件环绕在第一壳体和第二壳体之间,所述密封件的横截面呈E形,且密封件插接在第一壳体和第二壳体的侧边上,所述第二壳体的顶部安装有温度计,且温度计的探针插入第二壳体的内部,第二壳体的顶部嵌装有显示屏和键盘,第一壳体的底部插接有散热翅片,且散热翅片插入第一壳体的内部,所述散热翅片的侧边设有通孔,且通孔位于第一壳体的外部。本实用新型散热效果好,同时避免了由灰尘和湿气带来的干扰,测试更加准确,提高了元器件的寿命。市场前景分析:本实用新型散热效果好,同时避免了由灰尘和湿气带来的干扰,测试更加准确,提高了元器件的寿命。与同类成果相比的优势分析:国内领先
成都大学 2021-04-10
欠驱动非线性桥式吊车自动控制系统设计
桥式吊车是一种十分常见的装配运输工具,在港口、仓库、建筑工地等场所得到了广泛的应用,当前,对于桥式吊车主要还是通过有经验的工人来进行操纵的,存在着培训周期长,劳动强度大,工作效率低,安全性不高等缺点。为此,设计一套操作方便的吊车自动控制系统,可以提高吊车系统的工作效率与安全性能, 并将工作人员从当前这种艰苦的工作环境中解放出来。
南开大学 2021-02-01
复杂选矿工艺流程的优化控制与综合自动化
本项目以选矿过程增产、节能、降耗和减少污染为目标,实现了三项工艺控制技术创新,构建了一个信息化网络控制平台,主要内容如下:1)首次实现了基于在线粒度检测的球磨机粒度闭环控制。采用多变量解耦控制结合专家控制的方法,使磨矿粒度稳定在±2%范围内。而传统的通过控制浓度间接控制粒度的工艺方法,粒度波动范围可达±10%,显著提高了粒度控制效果。2)通过自寻优算法,实现磨机负荷的最佳控制。自系统2001年投入运行起,经过不断调整,3年中设备台时产量每年提高8%以上,吨矿耗电量、耗水量和钢球消耗量共降低8%以上,抛尾量共降低4%以上。3)采用模糊控制技术和变频技术,实现了高压大功率破碎机负荷优化,及多段破碎负荷平衡控制。平均节能7%以上,降低备件消耗6%以上。4)构建了一个信息化网络控制平台,实现了跨多个生产车间、跨不同系列集散控制系统、跨多期自动化工程的网络化系统的信息集成。
东南大学 2021-04-10
首页 上一页 1 2
  • ...
  • 173 174 175
  • ...
  • 441 442 下一页 尾页
    热搜推荐:
    1
    云上高博会企业会员招募
    2
    64届高博会于2026年5月在南昌举办
    3
    征集科技创新成果
    中国高等教育学会版权所有
    北京市海淀区学院路35号世宁大厦二层 京ICP备20026207号-1